 2026年9月2日
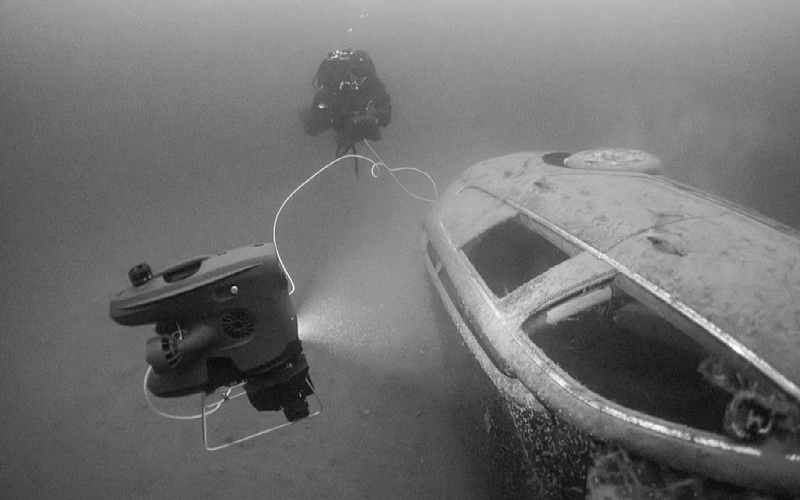
として リチウムイオン電池専門メーカー、UFOPOWERと開発者が協力 AUV電池, ROV電池および世界各地の水中ロボット動力システム。バッテリシステムは、船体や推進システムが最終的に決定された後に選択されるコンポーネントではなく、水中ロボットを開発する際に考慮すべき最初のシステムの1つです。蓄電池の電圧は推進システムと電力電子機器に影響を与える。容量はタスク時間、重量、浮力に影響します。rsquo;s電気及び機械構造。
ウッズホール海洋研究所は、より強い圧力ケーシングは重量を増加させ、より大きな浮力を必要とし、車両のエネルギー消費を増加させる可能性があると指摘している。これは、多くのAUV、バッテリに電力を供給するROV、水中推進器、水中設備の開発者が必要とするのは、標準的なバッテリパックだけではない理由です。バッテリ選択、電気アーキテクチャ、BMS開発、構造統合、テスト、および生産計画に参加できるバッテリパートナーが必要です。
バッテリ項目は問題から始めるべきではありません。ldquo;18650個の電池を使うべきですか、21700個の電池を使うべきですか。&;rdquo;水中ロボットから始めなければなりませんrsquo;という使命があります。エンジニアリングチームは、まず次のことを理解する必要があります。
車両タイプとアプリケーション
ターゲットタスク期間
巡航と最高速度
公称および最大システム電圧
へいきんうんてんでんりょく
連続電流とピーク電流
内部電池セルサイズ
動作温度と充電温度
目標深さと圧力シェル設計
充電、ドッキング、バッテリ交換方法
通信プロトコル
基地への帰還または緊急路面備蓄の要求
構築された研究車両では、エネルギーとタスク性能との関係が見られる。ウッズホール海洋研究所、rsquo;ABE自主水中航行器は5キロワット時のリチウムイオン電池システムを携帯し、任務に応じて約210-300ワットを消費し、20-40キロの作業範囲と14-20時間の任務継続時間をサポートする。車両と、rsquo;ldquo;ホテル負荷と、rdquo;これはエネルギー予算に含めなければならない。
したがって、同じ公称電圧を使用する2つの水中ロボットは、非常に異なる電池を必要とする可能性があります。次の表では、一般的な車両タイプのバッテリ優先度を比較します。
| 車両タイプ | 典型的なタスク | バッテリ優先度 |
|---|---|---|
| リモートマッピングAUV | 大面積調査と自主データ収集 | エネルギー密度が低く、軽量 |
| プロペラ、ランプ、マニピュレータ付きROV | 近距離工業検査と介入 | 強力なピーク電流能力と安定した電圧プラットフォーム |
| 常駐海底ロボット | 海底長期配置 | BMS待機電力消費量が低く、耐用年数が長く、故障記録、水中充電 |
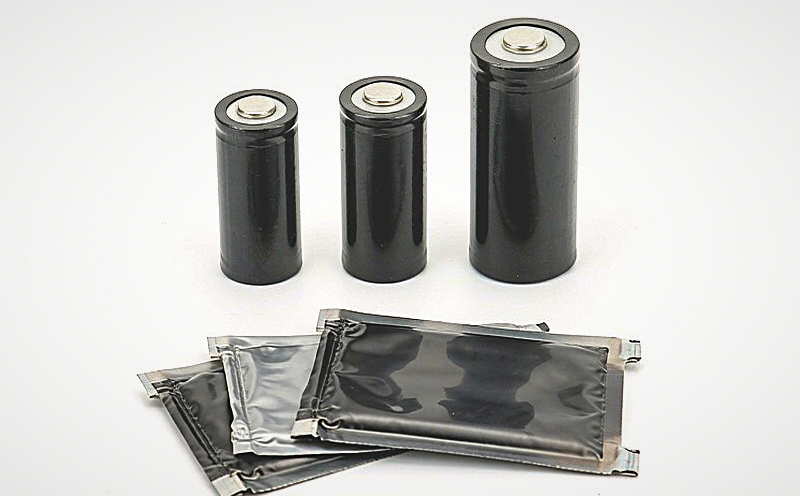
18650や21700などの円筒電池は標準化されており、モジュール化された組み立てが容易で、広く利用可能である。これらの固定サイズは購入を簡単にすることができますが、高容量バッテリパックには多くのバッテリ、溶接、電流経路、機械的支持が必要になる場合があります。袋型電池は、使用可能な空間の周りで容量、厚さ、幅、長さを調整することができます。これらは、狭いモジュール、セグメントパック、または円筒形圧力シェル内の大容量単電池部分に配列することができる。
セルフォーマットに関する研究(ボローニャ大学)によると、円筒型、直方体型、パック型フォーマットは、包装効率、熱挙動、機械的サポート、製造、システムレベルのエネルギー密度において異なるトレードオフを生み出している。どのフォーマットも自動的にすべての車両にとって最適とはならない:
| セルソリューション | 主な優位性 | 水中アプリケーションに適している | 主要なトレードオフ |
|---|---|---|---|
| 18650/21700 筒状 | 標準サイズと成熟したモジュール組立 | 円筒形セルホルダーを中心に設計されたプラットフォーム | より多くのセルと相互接続が必要になる可能性がある |
| 半固体状パック | 高いエネルギー密度と、与えられたエネルギー目標に対する軽量性 | 長時間航行可能なAUVと重量に敏感な水中ロボット | 各プロジェクトごとにパワーキャパシティとコストを評価しなければならない |
| 高速ポーチ | 低内部抵抗と強力な連続またはピーク出力 | バッテリー駆動式ROV、スラスタ、マニピュレータ、水中ツール | 高エネルギー電池よりエネルギー密度が低い |
| LiFePO4パック | 良好な熱安定性と長い使用寿命 | 商用ROV、監視システム、および海底バックアップ電源 | 同じ蓄電量に対して、より重く、より大きな体積 |
UFOPOWERの主な強みは、標準的な円筒セルの供給ではない。それは高エネルギーで高出力のパックソリューションを開発する能力にある。同社の半固体電池ポートフォリオは、300~380Wh/kgのエネルギー密度プラットフォームを選択的にカバーしており、より広範なセルポートフォリオには高放電率、LiHV、低温、カスタム形状、LiFePO4のオプションが含まれる。BMS、コネクタ、配線、ケース、機械的保護を加えた後のパックレベルでの最終価値は下がる。
LiFePO4は、最小重量よりも熱安定性と寿命がより重要である場合に考慮することができる。NASA航空宇宙電池ワークショップで提示されたテストでは、熱暴走条件下で評価されたLFP電池の最大温度がNMC電池よりも低く、モジュールレイアウトと熱伝達経路がパック全体の応答に強く影響を及ぼしていることが示された。
直列および並列構成は、セル特性を車両レベルの電圧、容量、および電力に接続します。直列に接続されたセルはパック電圧を増加させると同時に、1つの直列ストリングの容量を保持します。並列に接続されたセルはアンペア時容量を増加させ、複数のセルに電流を分散させます。リチウムイオンモジュール構成に関する研究(米国エネルギー省)によると、直列並列アーキテクチャは、特にセルが完全に一致していない場合、電流分布、電圧ばらつき、エネルギースループット、および劣化挙動に影響を与えます。
例えば:
6S規格のリチウム電池は定格電圧が約22.2Vである。
12S規格のリチウム電池は、定格電圧が約44.4Vである。
2つの30Ahストリングを並列に接続すると、セルと電流経路が適切にマッチングされている場合、定格容量は60Ahになります。
電力はP = V × Iに従います。同じ必要な電力の場合、高電圧システムは低電流で動作できます。これにより、ケーブルやコネクタの抵抗損失を減らすことができます。なぜなら、これらの損失は電流の二乗に比例して増加するからです(P loss = I²R)。高電圧が必ずしも良いわけではありません。高電圧用のモーターコントローラ、充電器、BMS、絶縁システム、コンタクタ、コネクタが必要になる可能性があります。より多くの並列セルは容量と出力能力を増加させますが、重量、体積、相互接続、セル一貫性の要求も追加します。正しいアーキテクチャは、駆動システム、制御電子機器、充電器、コネクタ、および利用可能なハウジングスペースとともに決定されるべきです。
バッテリー容量は通常アンペア時で表されるが、水中ロボットのエネルギーはワット時でも評価されるべきである:エネルギー(Wh)=定格電圧(V)×容量(Ah)。ミッション時間はAhだけではなく使用可能なエネルギーに依存する。エネルギーモデルには推進装置、搭載コンピュータ、カメラ、ライト、ソナー、通信装置、マニピュレータ、ポンプ、その他の補助負荷が含まれなければならない。車両速度、水流、水動的抵抗、モーター効率、温度、経年劣化、および必要な回収予備力も結果に影響を及ぼしている。
実用的な予備見積もりは次のとおりである:必要なエネルギー = (平均出力 × 任務時間) ÷ (使用可能な放電深度 × システム効率)。その後、帰還、浮上、予期せぬ潮流、ルート変更、およびバッテリーの劣化のためにエンジニアリング予備を加えるべきである。長距離AUVの研究(NOAA機関リポジトリ)では、耐久性、ルート計画、航法、およびデータ転送を独立した仕様ではなく相互に関連するシステムレベルの制約として扱っている。
冷水の計算にも含まれなければならない。リチウムイオン電池は低温下でイオン輸送が遅くなり内部抵抗が増加するため、利用可能な容量と電力を失う可能性がある。 Purdue大学と米国エネルギー省が支援する実験室研究では、試験温度が下がるにつれて容量が大幅に減少することが記録され、室温時の容量だけを寒冷水域任務計画の唯一の基準とすることができない理由が明らかになった。
水中ロボットは、一定の定格電流で動作することはめったにありません。巡航時には中程度の負荷が発生する可能性がありますが、スラスターの起動、急な操縦、強い流れでの位置保持、マニピュレータの動作、または同時に複数のツール操作を行う際には、短時間の電力ピークが発生する可能性があります。バッテリー仕様には以下を明記する必要があります:
平均電流
連続電流
ピーク電流
ピーク持続時間
最低許容システム電圧
最大BMSおよびコネクタ温度
バッテリーは十分な定格容量を持っていても、内部抵抗が高すぎると推進システムをサポートできない場合がある。大きな電流パルスが端子電圧を十分に下げるため、スラスターの性能が低下したり、BMS保護が作動したり、車両の電子機器が再起動したりする。水中スラスター制御に関する研究では、バッテリー電圧の低下がスラスターの出力に影響を与える要因として特定されている。したがって、電力能力はセル、バスバー、溶接部、ヒューズ、BMS、ケーブル、コネクタ、モーターコントローラーを含む完全な電流経路全体で確認する必要がある。充電率、放電率、温度、カレンダー時間もバッテリー劣化に影響を与えるため、DNVはバッテリー性能を比較する際には制御された透明性のあるセル試験方法を推奨している(DNV-RP-0577)。
UFOPOWERの高レートポーチセルと産業用UAVの経験は、水中スラスターやバッテリー駆動ROVにとって有益なエンジニアリングベースを提供している。これらの応用には、モータ負荷、高電流、電圧安定性、コネクタ加熱、および制限された重量が関連している。実際の放電レートは、ロボットの計測またはシミュレートされた負荷プロファイルから確認する必要がある。
セルは水中バッテリーシステムの一部に過ぎない。パックには機械的支持、絶縁、配線制御、BMS配置、熱経路、密封インタフェース、振動や衝撃に対する保護も必要である。円筒形の圧力ハウジングが一般的であるのは、その幾何学的形状が外部圧力を効率的に分散させるからだ。平均で海底の深さが3,800メートルの場合、静水圧は海面の気圧の約380倍になる。したがって、バッテリーと電子機器のためのハウジングは、通常の防水ケースとして扱うのではなく、対象となる深さに合わせて設計しなければならない。
UFOPOWERは、農業および産業用UAV向けに頑丈なスマートバッテリーパックを開発しました。既存の製品は、BMS機能、熱設計、構造化されたケース、高出力インターフェース、および耐水構造を組み合わせており、厳しい屋外作業に対応しています。これらの技術のいくつかは、水中プロジェクトに直接応用可能です:
ネジやケースの接合部周囲のシーリング
防水電源およびデータコネクタ
ボタンとサービスインターフェース周辺のシーリングリング
シールドケーブルの出入口にはストレインリリーフ付き
内部断熱材と湿気バリア
ガスケットとシーリングプラグの制御された配置
セルと回路基板周囲の衝撃吸収支持体
水密性は深水適合性とは異なります。 農業用および清掃用ドローンは主に雨、スプレー、清掃液、振動、および繰り返しの野外作業に直面する。水中ロボットは連続的な浸漬、静水圧、圧力サイクル、塩水腐食、シール圧縮、および長期的な材料の劣化にも耐える必要がある。したがって、防水性と耐圧性は完全なバッテリーエンクロージャーまたは車両レベルで検証されるべきである。同じ規則は振動と衝撃性能にも適用される:UAVや高出力バッテリーパックの経験が材料選択と構造設計の指針となるが、最終的な水中構成にはプロジェクト固有のテストが必要である。
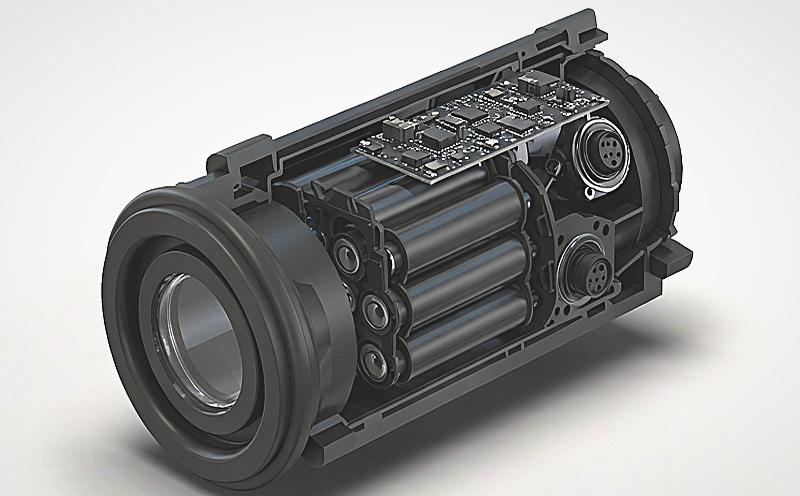
水中用バッテリーコネクタはピン数以上の要件を満たすものを選択する必要がある。エンジニアは電圧、連続電流およびピーク電流、接触抵抗、ワイヤーガージ、ロック方式、接続サイクル、耐食性、密封性、通信要件を考慮する必要がある。電力、充電、データは別々のインタフェースを使用するか、または統合されたコネクタを使用することができる。一部のシステムは乾燥環境でのみ接続されるが、海底ドッキングやサービスシステムではウェットマッチ技術が必要となる場合がある。IEEEの海底電力およびデータ伝送に関する研究では、ウェットマッチ接続は露出電気プラグの標準的な延長ではなく、水中工学の専用問題として扱われている。
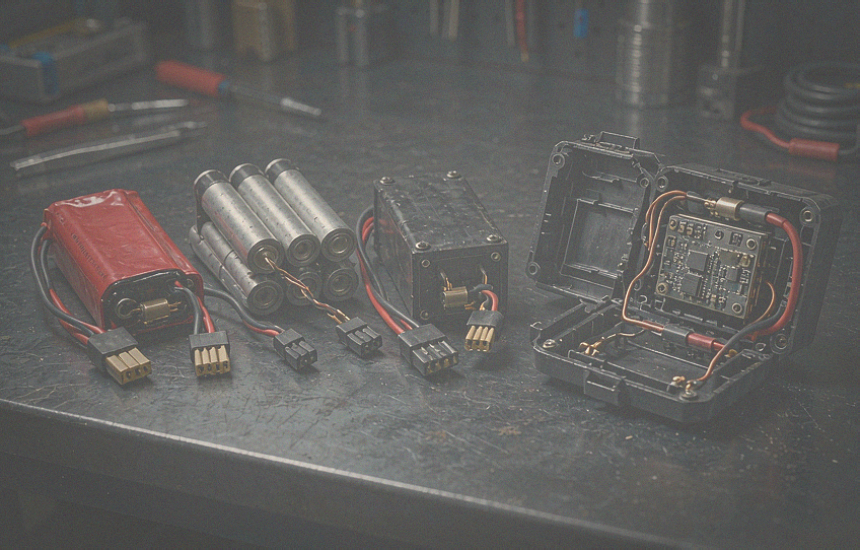
UFOPOWERは、UAVおよび産業用バッテリーシステムにおいてXT90S、AS150、AS150U、ECシリーズ、Molex、およびカスタムスマートインターフェースと協力しています。これらは、高電流供給、反火花設計、ロック、信号コンタクト、およびBMS通信に関する豊富な経験を提供しています。標準的なUAVコネクタは、その密封性と圧力性能が予定された環境で検証されていない限り、海底用に適したものとして提示すべきではありません。
BMSはバッテリーを監視し制御しますが、完全な熱管理システムではありません。典型的なBMS機能には、セル電圧監視、電流計測、温度監視、過充電・過放電保護、過電流・ショート保護、バランス調整、SOC推定、故障記録、通信などが含まれます。NASAは、セル監視、充電バランス、故障検出、過電圧または低電圧保護を高電圧バッテリー管理のコア機能として説明しています。
熱管理は、パック内での熱の移動方法を扱うものであり、センサーの配置、セル間の間隔、サーマルパッド、ヒートスピーダー、絶縁材、ケース材質、およびセルからプレスハウジングへの伝導経路を含みます。NASAのバッテリー研究では、パックのエネルギー、直列-並列レイアウト、充放電挙動、ケース設計、動作環境、熱伝導率すべてが熱ソリューションに影響を与えることが強調されています。どのバッテリーパックにも適合する単一のアーキテクチャはありません。
冷たい海水であっても、密封されたバッテリーパックが冷却された状態を保証するものではない。セルから周囲の水に到達するまで、熱はサポート構造や外装を通り抜ける必要がある。UFOPOWERは、CANおよびSMBus通信、SOC表示、電流検出、異常イベントログ、バランス制御、温度アラーム、充放電保護などの機能を備えたBMSソリューションを開発している。これらの機能は、既存のUAVボードをそのまま再利用するのではなく、プロジェクトに合わせた水中ロボット用BMSに適応させることができる。
カスタムの水下用バッテリーは段階的に開発されるべきである。コンセプト開発段階では、チームは化学組成、電圧、容量、出力、ケースのスペース、コネクタのアーキテクチャ、BMS機能、充電戦略を定義する。EVTプロトタイプは基本的な電気機能と初期の統合を検証する。DVTは熱挙動、振動、衝撃、通信、密封、圧力、および車両レベルの動作に焦点を当てる。PVTは生産ツール、組立プロセス、トレーサビリティ、ラインエンドテスト、ロット間の一貫性を確認する。
この段階的なアプローチが重要であるのは、セルレベルの結果だけではモジュールやパックの挙動を完全に予測できないからです。NASAとULのテストでは、モジュール構成や放熱経路が、個々のセルと比べて完全なバッテリーの反応に大きな変化をもたらすことが示されています。工場直送のバッテリーメーカーとして、UFOPOWERはセル開発、パックエンジニアリング、BMS、組立、テスト、生産を社内でサポートしています。その研究開発組織は、高エネルギー、高レート、低温、カスタム形状、およびインテリジェントバッテリー技術をカバーしており、標準的な完成品パックにのみ焦点を当てるサプライヤーよりも早期に参画できるようにしています。目標は長期的なエンジニアリング関係を築くことで、UFOPOWERは顧客と共に初期のプラットフォーム開発から検証、量産まで取り組み、小さなエンジニアリングチームから始まり、後に商業製造に移行するプロジェクトを含めています。
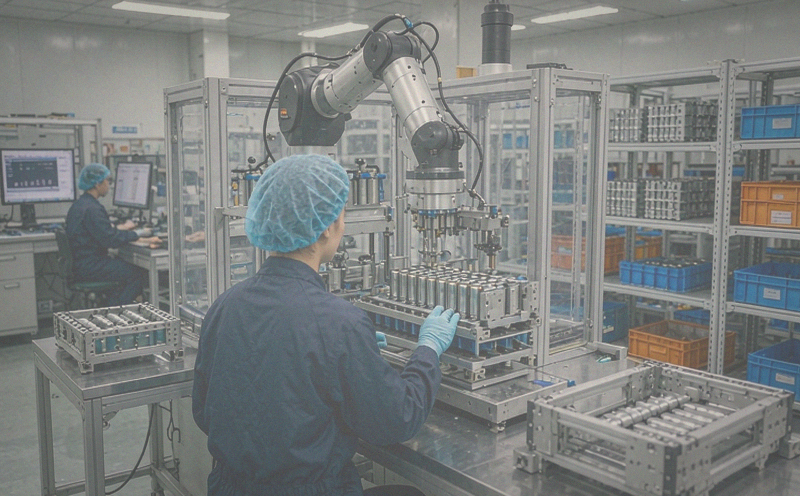
UFOPOWERは、選択されたバッテリー構成とターゲット市場に基づいて、一般的なバッテリー安全テスト、輸送文書、および市場適合要件をサポートします。エンジニアリング評価を開始するには、ターゲット電圧、容量またはエネルギー、平均電力、連続およびピーク電流、利用可能な寸法、動作温度、ターゲット深度、充電方法、通信要件、開発スケジュール、および推定生産量を共有してください。UFOPOWERはそれから、セル化学、直列並列アーキテクチャ、BMS、コネクタ、熱経路、および機械パック構造を一つの統合システムとして評価できます。
AUVやROVのバッテリーを選ぶ際に最も重要な要素は何ですか?
円筒形セルかポーチ型セルか:どちらが水中ロボットに適しているか?
水下ロボットのバッテリーに必要なエネルギーをどのように見積もればよいですか?
防水ドローンのバッテリーは水中で使用できますか?
カスタム型水中バッテリーのプロジェクトに必要な情報はどのようなものですか?


 EN
 AR
 DE
 ES
 FR
 JP
 KO
 PT
 RU
 家(いえ) >


 WhatsApp