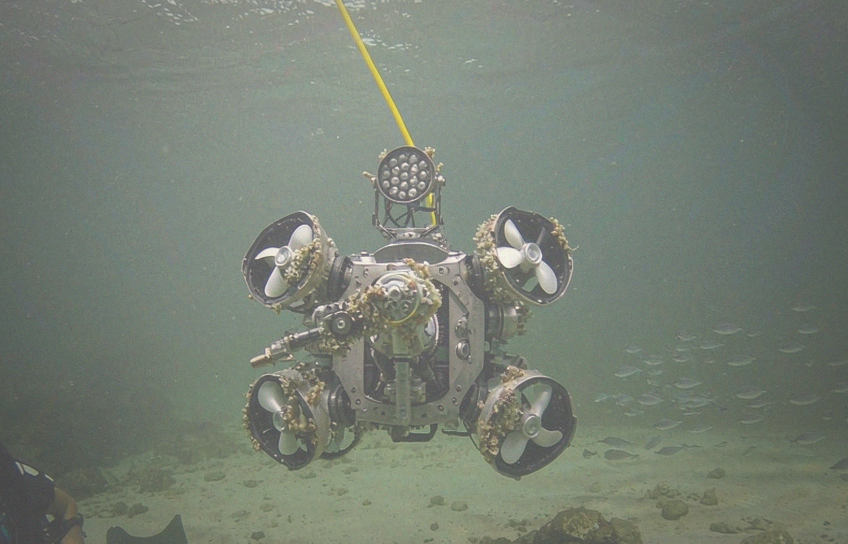
Como un fabricante profesional de batería de litioUFOPOWER trabaja con los desarrolladores de Baterías AUV, Baterías ROVy sistemas de alimentación de robots submarinos en todo el mundo. El sistema de batería es uno de los primeros sistemas que se deben considerar al desarrollar un robot submarino, no un componente que se seleccione después de que el casco y el sistema de propulsión ya hayan sido finalizados. El voltaje de la batería afecta al sistema de propulsión y a la electrónica de potencia. La capacidad afecta el tiempo de la misión, el peso y la flotabilidad. El formato de la célula afecta a la utilización de la carcasa a presión, mientras que el BMS, el conector, el cargador y la trayectoria térmica deben trabajar con el vehículo. rsquo; arquitectura eléctrica y mecánica.
La Woods Hole Oceanographic Institution señala que las carcasas a presión más fuertes agregan peso, lo que requiere más flotabilidad y puede aumentar el consumo de energía del vehículo. Las carcasas de presión circular se utilizan ampliamente porque distribuyen la presión externa de manera más uniforme que las estructuras con esquinas afiladas. Esta es la razón por la que muchos desarrolladores de AUV, ROV alimentados por batería, propulsores submarinos y equipos submarinos necesitan más que un paquete de batería estándar. Necesitan un socio de batería que pueda participar en la selección de células, arquitectura eléctrica, desarrollo de BMS, integración estructural, pruebas y planificación de producción.
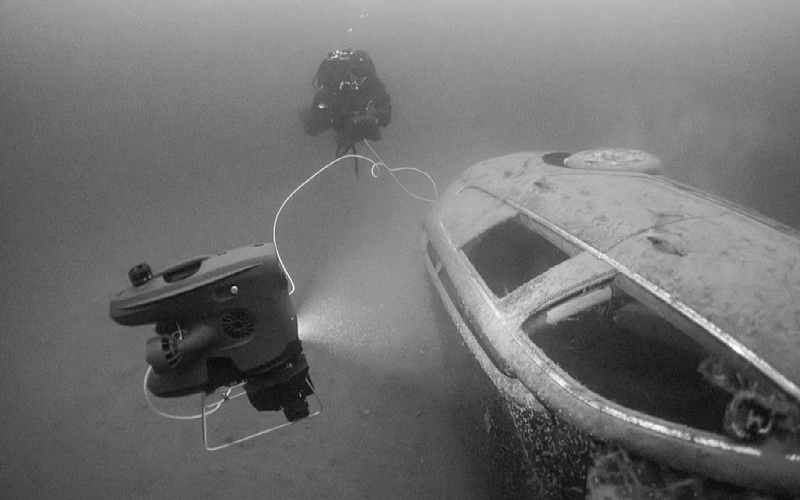
Comience con el perfil de la misión, no con el modelo celular
Un proyecto de batería no debe comenzar con la pregunta, & ldquo; ¿Debemos usar células 18650 o 21700? & rdquo; Debería comenzar con el robot submarino& rsquo; misión. El equipo de ingeniería primero debe entender:
Tipo de vehículo y aplicación
Duración de la misión objetivo
Crucero y velocidad máxima
Voltaje nominal y máximo del sistema
Potencia de funcionamiento media
Corriente continua y pico
Dimensiones internas del compartimento de la batería
Temperaturas de funcionamiento y carga
Profundidad objetivo y diseño de carcasa a presión
Método de carga, acoplamiento o intercambio de batería
Protocolo de comunicación
Reserva necesaria para el retorno a la base o la superficie de emergencia
La relación entre la energía y el rendimiento de la misión se puede ver en vehículos de investigación establecidos. Instituto Oceanográfico Woods Hole rsquo; El vehículo submarino autónomo ABE llevaba un sistema de batería de iones de litio de 5 kWh y consumió aproximadamente 210-300 W dependiendo de la misión, soportando un rango operativo de 20-40 km y una duración de misión de 14-20 horas. El vehículo& rsquo; Los sensores por sí solos también crearon un continuo & ldquo; carga del hotel& rdquo; Eso tenía que incluirse en el presupuesto energético.
Por lo tanto, dos robots submarinos que usan la misma tensión nominal pueden necesitar baterías muy diferentes. En la tabla siguiente se comparan las prioridades de las baterías de los tipos de vehículos comunes:
| Tipo de vehículo | Misión típica | Prioridad de la batería |
|---|
| Mapeo de largo alcance AUV | Encuesta de gran área y recopilación autónoma de datos | Densidad energética y bajo peso |
| ROV con propulsores, luces, manipulador | Inspección e intervención industrial de primer plano | Gran capacidad de pico de corriente y una plataforma de voltaje estable |
| Robot submarino residente | Despliegue a largo plazo en el fondo marino | Bajo consumo en modo de espera del BMS, vida útil, registros de fallos, carga submarina |
Células cilíndricas o células de bolsillo: ¿qué formato se adapta al proyecto?
Las celdas cilíndricas como las 18650 y 21700 son estandarizadas, ampliamente disponibles y convenientes para el ensamblaje modular. Sus dimensiones fijas pueden simplificar la adquisición, pero un paquete de alta capacidad puede requerir muchas celdas, soldaduras, trayectorias de corriente y soportes mecánicos. Las celdas de bolsa permiten ajustar la capacidad, el grosor, el ancho y la longitud según el espacio disponible. Pueden organizarse como módulos estrechos, paquetes segmentados o secciones de celda única de gran capacidad dentro de una carcasa cilíndrica de presión.
La investigación sobre formatos de celda (Universidad de Bolonia) muestra que los formatos cilíndricos, prismáticos y de bolsa generan diferentes equilibrios en eficiencia de empaque, comportamiento térmico, soporte mecánico, fabricación y densidad de energía a nivel de sistema. Ningún formato es automáticamente el mejor para todos los vehículos:
| Solución Celular | Principal ventaja | Aplicaciones submarinas adecuadas | Principal compromiso |
|---|
| 18650/21700 cilíndrico | Dimensiones estándar y ensamblaje modular maduro | Plataformas ya diseñadas alrededor de soportes de celdas cilíndricas | Pueden requerirse más células e interconexiones |
| Bolsa de estado semisólido | Alta densidad de energía y menor peso para un objetivo de energía dado | AUV de larga duración y robots submarinos sensibles al peso | La capacidad de potencia y el costo deben evaluarse para cada proyecto |
| Alta tasa de bulto | Baja resistencia interna y fuerte salida continua o pico | ROVs de batería, propulsores, manipuladores y herramientas submarinas | Menor densidad de energía que las celdas de alta energía |
| Bolsa de LiFePO4 | Buena estabilidad térmica y gran potencial de servicio prolongado | ROVs comerciales, sistemas de monitoreo y energía de respaldo submarina | Mayor peso y volumen para la misma energía almacenada |
La principal ventaja de UFOPOWER no es el suministro de células cilíndricas de productos básicos. Es la capacidad de desarrollar soluciones de bulto de alta energía y alta potencia. La cartera de estado semisólido de la empresa cubre plataformas de densidad energética seleccionadas de 300 a 380 Wh/kg, mientras que su cartera más amplia de células incluye opciones de alta tasa de descarga, LiHV, baja temperatura, formas personalizadas y LiFePO4. El valor final a nivel de paquete será menor después de agregar el BMS, conectores, cables, carcasa y protección mecánica.
LiFePO4 puede considerarse cuando la estabilidad térmica y la vida útil son más importantes que el peso mínimo. Las pruebas presentadas en el taller de baterías aeroespaciales de la NASA encontraron temperaturas máximas más bajas en las baterías LFP evaluadas que en las baterías NMC evaluadas bajo condiciones de descontrol térmico, además de demostrar que la disposición del módulo y las rutas de transferencia de calor influyen significativamente en la respuesta del paquete completo.
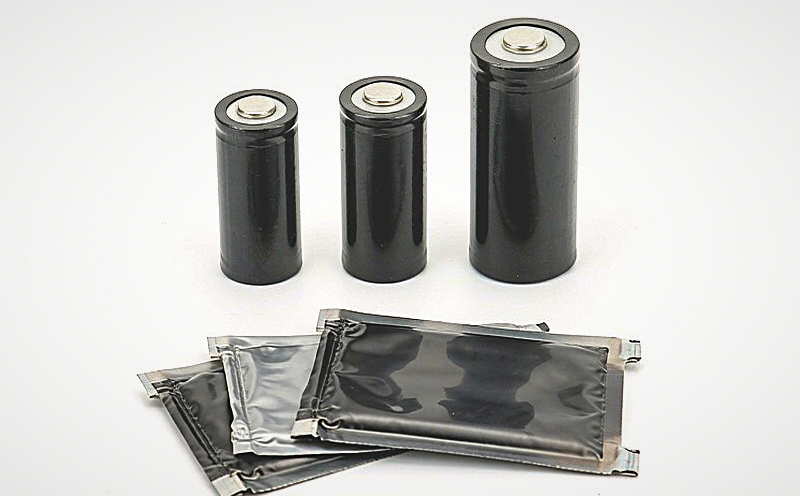
Cómo la configuración en serie y en paralelo afecta al robot
La configuración en serie y paralelo conecta las características de las celdas con el voltaje, la capacidad y la potencia a nivel de vehículo. Las celdas conectadas en serie aumentan el voltaje de la batería mientras conservan la capacidad de una cadena en serie. Las celdas conectadas en paralelo aumentan la capacidad en amperios-hora y distribuyen la corriente entre múltiples celdas. La investigación sobre las configuraciones de módulos de iones de litio (Departamento de Energía de EE. UU.) muestra que la arquitectura en serie-paralelo afecta la distribución de corriente, la dispersión de voltaje, el flujo de energía y el comportamiento de degradación, especialmente cuando las celdas no están perfectamente emparejadas.
Por ejemplo:
Una batería de litio estándar 6S tiene un voltaje nominal de aproximadamente 22,2 V.
Una batería de litio estándar 12S tiene un voltaje nominal de aproximadamente 44,4 V.
Dos cadenas de 30 Ah conectadas en paralelo proporcionan una capacidad nominal de 60 Ah, siempre que las celdas y las rutas de corriente estén adecuadamente emparejadas.
La potencia eléctrica sigue P = V × I. Para la misma potencia requerida, un sistema de mayor voltaje puede operar con una corriente más baja. Esto puede reducir las pérdidas por resistencia en cables y conectores, ya que esas pérdidas aumentan con el cuadrado de la corriente (P pérdida = I²R). Un mayor voltaje no es automáticamente mejor: puede requerir un controlador de motor, cargador, BMS, sistema de aislamiento, contactor y conector de mayor voltaje. Más celdas en paralelo pueden aumentar la capacidad y la capacidad de salida, pero también añaden peso, volumen, interconexiones y requisitos de consistencia de celdas. La arquitectura correcta debe determinarse junto con el sistema de propulsión, la electrónica de control, el cargador, el conector y el espacio de alojamiento disponible.
La capacidad no es lo mismo que la resistencia de la misión
La capacidad de la batería se suele expresar en amperios-hora, pero la energía de los robots submarinos también debe evaluarse en vatios-hora: Energía (Wh) = Voltaje nominal (V) × Capacidad (Ah). El tiempo de misión depende de la energía utilizable, no solo de los Ah. El modelo de energía debe incluir la propulsión, las computadoras a bordo, las cámaras, las luces, el sonar, las comunicaciones, los manipuladores, las bombas y otras cargas auxiliares. La velocidad del vehículo, la corriente del agua, la resistencia hidrodinámica, la eficiencia del motor, la temperatura, el envejecimiento y la reserva de recuperación requerida también afectan el resultado.
Una estimación preliminar práctica es: Energía requerida = (Potencia promedio × Tiempo de misión) ÷ (Profundidad de descarga utilizables × Eficiencia del sistema). Luego, se debe agregar un margen de ingeniería para el retorno, la superficie, corrientes inesperadas, cambios de ruta y envejecimiento de la batería. La investigación de AUV de largo alcance (Depósito Institucional de NOAA) trata la resistencia, planificación de ruta, navegación y transferencia de datos como restricciones a nivel de sistema interconectadas en lugar de especificaciones independientes.
El agua fría también debe incluirse en el cálculo. Las baterías de iones de litio pueden perder capacidad disponible y potencia a bajas temperaturas porque el transporte de iones se ralentiza y la resistencia interna aumenta. Investigaciones de laboratorio respaldadas por la Universidad de Purdue y el Departamento de Energía de los Estados Unidos documentaron reducciones significativas de capacidad a medida que disminuía la temperatura de prueba, lo que explica por qué la capacidad a temperatura ambiente no puede usarse como única base para la planificación de misiones en agua fría.
Diseño para potencia continua, corriente pico y caída de voltaje
Un robot submarino rara vez opera a una corriente constante. El navegación puede crear una carga moderada, mientras que el arranque de propulsores, maniobras rápidas, mantenimiento de posición en corrientes fuertes, movimiento de manipuladores o operación simultánea de herramientas pueden generar picos de energía cortos. La especificación de la batería debe distinguir:
Una batería puede tener suficiente capacidad nominal pero aún así no poder soportar el sistema de propulsión si su resistencia interna es demasiado alta. Un gran pulso de corriente puede reducir el voltaje terminal lo suficiente como para disminuir el rendimiento del propulsor, activar la protección del BMS o reiniciar la electrónica del vehículo. La investigación sobre el control de propulsores submarinos ha identificado específicamente la caída de voltaje de la batería como un factor que puede limitar la salida disponible del propulsor. Por lo tanto, la capacidad de potencia debe verificarse a lo largo de toda la trayectoria de corriente: celda, barra colectora, soldadura, fusible, BMS, cable, conector y controlador de motor. La tasa de carga, la tasa de descarga, la temperatura y el tiempo calendario también afectan el deterioro de la batería, por lo que DNV recomienda métodos de prueba de celdas controlados y transparentes al comparar el rendimiento de la batería (DNV-RP-0577).
La experiencia de UFOPOWER en celdas de bulto de alta tasa y drones industriales proporciona una base de ingeniería útil para propulsores submarinos y ROVs alimentados por baterías. Tanto las aplicaciones como estas implican cargas de motor, alta corriente, estabilidad de voltaje, calentamiento de conectores y peso limitado. La tasa de descarga real aún necesita ser confirmada a partir del perfil de carga medido o simulado del robot.
Estructura PACK, impermeabilización y protección mecánica
La celda es solo una parte de un sistema de batería submarina. El paquete también necesita soporte mecánico, aislamiento, control de cables, ubicación del BMS, rutas térmicas, interfaces de sellado y protección contra vibraciones e impactos. Las cubiertas cilíndricas de presión son comunes porque su geometría distribuye eficientemente la presión externa. A una profundidad promedio del fondo marino de 3.800 metros, la presión hidrostática es aproximadamente 380 veces la presión atmosférica a nivel del mar. Por lo tanto, las cubiertas para baterías y electrónicos deben diseñarse en función de la profundidad objetivo, en lugar de tratarse como envolventes impermeables ordinarias.
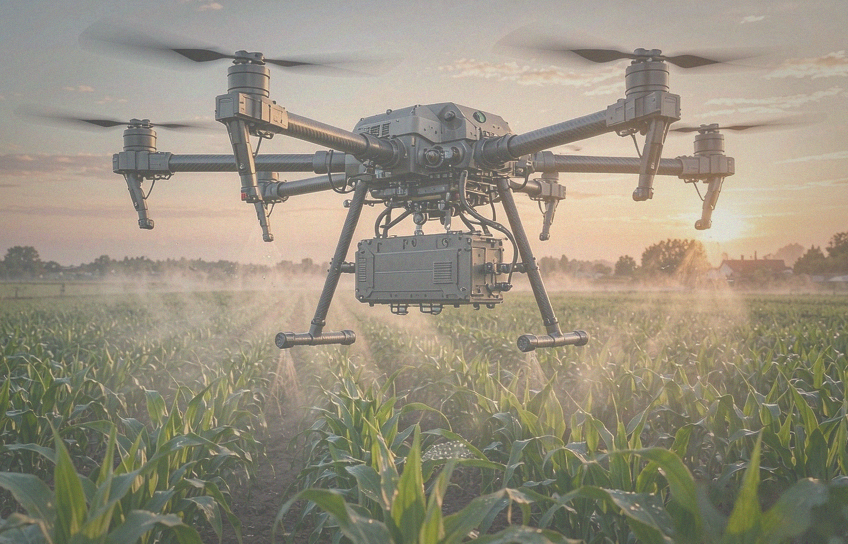
UFOPOWER ha desarrollado baterías inteligentes robustas para drones agrícolas e industriales. Los productos existentes combinan funciones BMS, diseño térmico, envolventes estructuradas, interfaces de alta corriente y construcción resistente al agua para operaciones al aire libre exigentes. Varios de estos enfoques se transfieren directamente a proyectos submarinos:
Sellado alrededor de los tornillos y juntas de la carcasa
Conectores de alimentación y datos impermeables
Anillos de sellado alrededor de botones e interfaces de servicio
Cables sellados con alivio de tensión en las salidas
Aislamiento interno y barreras de humedad
Colocación controlada de juntas y tapones de sellado
Soportes amortiguadores alrededor de celdas y placas de circuitos
La resistencia al agua no es lo mismo que la calificación para aguas profundas. Los drones agrícolas y de limpieza enfrentan principalmente la lluvia, pulverización, líquidos de limpieza, vibraciones y manejo repetido en el campo. Un robot submarino también debe resistir inmersión continua, presión hidrostática, ciclos de presión, corrosión por agua salada, compresión de sellos y envejecimiento prolongado de materiales. Por lo tanto, la impermeabilización y resistencia a la presión deben validarse a nivel de la carcasa completa de la batería o del vehículo. La misma regla se aplica al rendimiento de vibración y impacto: la experiencia con UAV y paquetes de baterías de alta potencia puede guiar la selección de materiales y el diseño estructural, pero la configuración final submarina requiere pruebas específicas del proyecto.
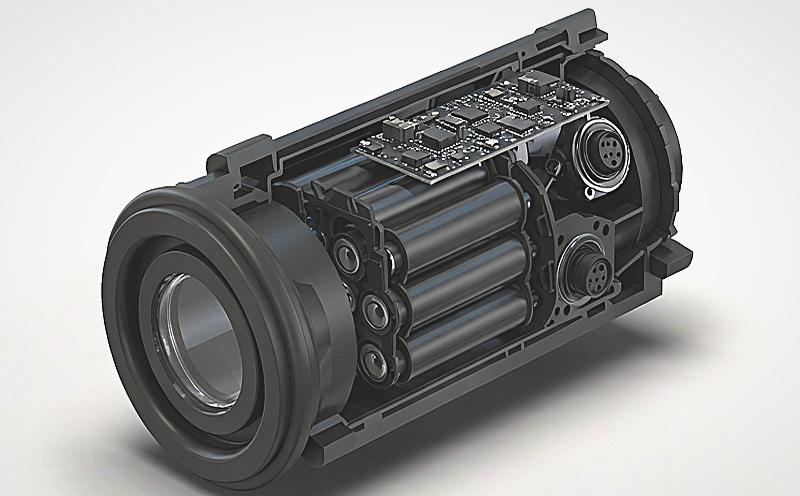
El diseño del conector es parte del sistema de energía
El conector de batería submarina debe seleccionarse por más que el número de pines. Los ingenieros deben considerar el voltaje, la corriente continua y pico, la resistencia de contacto, el calibre del cable, el método de bloqueo, los ciclos de acoplamiento, la resistencia a la corrosión, el sellado y los requisitos de comunicación. La energía, la carga y los datos pueden utilizar interfaces separadas o un conector combinado. Algunos sistemas solo se conectan en un entorno seco, mientras que los sistemas de acoplamiento o servicio submarino pueden requerir tecnología de acoplamiento húmedo. La investigación de IEEE sobre transmisión de energía y datos submarinos trata el acoplamiento húmedo como un problema específico de ingeniería submarina, no como una extensión estándar de un enchufe eléctrico expuesto.
UFOPOWER trabaja con XT90S, AS150, AS150U, EC-series, Molex y interfaces inteligentes personalizadas en sistemas de baterías para UAV e industriales. Estos ofrecen experiencia en entrega de alta corriente, diseño anti-llamas, bloqueo, contactos de señal y comunicación BMS. Un conector estándar para UAV no debe presentarse como listo para el mar a menos que su sellado y rendimiento a presión hayan sido verificados para el entorno previsto.
El BMS y la gestión térmica deben diseñarse por separado
El BMS monitorea y controla la batería, pero no es un sistema de gestión térmica completo. Las funciones típicas del BMS incluyen el monitoreo del voltaje de las celdas, medición de corriente, monitoreo de temperatura, protección contra sobrecarga y descarga excesiva, protección contra sobrecorriente y cortocircuito, balanceo, estimación de SOC, registro de fallos y comunicación. La NASA describe el monitoreo de celdas, balanceo de carga, detección de fallos y protección contra sobretensión o subtensión como funciones centrales de la gestión de baterías de alto voltaje.
La gestión térmica trata sobre cómo se mueve el calor a través del paquete. Incluye la ubicación de sensores, el espaciado de celdas, almohadillas térmicas, disipadores de calor, aislamiento, materiales de la carcasa y la ruta de conducción desde las celdas hasta la carcasa de presión. La investigación de baterías de la NASA enfatiza que la energía del paquete, el diseño en serie-paralelo, el comportamiento de carga y descarga, el diseño de la carcasa, el entorno operativo y la conductividad térmica afectan todos la solución térmica. No existe una única arquitectura que se adapte a todos los paquetes de baterías.
El agua de mar fría no garantiza que un paquete de baterías sellado permanezca fresco. El calor aún necesita viajar desde la celda a través de la estructura de soporte y la carcasa antes de llegar al agua circundante. UFOPOWER desarrolla soluciones BMS con comunicación CAN y SMBus, indicación de SOC, detección de corriente, registros de eventos anómalos, equilibrado, alarmas de temperatura y protección contra carga y descarga. Estas capacidades pueden adaptarse a un BMS específico para robots submarinos en lugar de simplemente reutilizar una placa UAV existente sin cambios.
Desde EVT hasta DVT, PVT y producción en masa
Una batería submarina personalizada debe desarrollarse en etapas. Durante el desarrollo conceptual, el equipo define la química, el voltaje, la capacidad, la potencia, el espacio de la carcasa, la arquitectura del conector, las funciones del BMS y la estrategia de carga. Los prototipos EVT verifican las funciones eléctricas principales y la integración inicial. El DVT se centra en el comportamiento térmico, las vibraciones, los impactos, la comunicación, el sellado, la presión y la operación a nivel de vehículo. El PVT confirma las herramientas de producción, los procesos de ensamblaje, la trazabilidad, las pruebas de línea final y la consistencia por lotes.
Este enfoque escalonado es relevante porque los resultados a nivel de celda no predicen completamente el comportamiento del módulo o del paquete. Las pruebas de NASA y UL han demostrado que la configuración del módulo y las rutas de disipación de calor pueden cambiar significativamente la respuesta de una batería completa en comparación con una celda individual. Como fabricante de baterías directo de fábrica, UFOPOWER apoya el desarrollo de celdas, la ingeniería de paquetes, el BMS, el ensamblaje, las pruebas y la producción internamente. Su organización de I+D abarca tecnologías de baterías de alta energía, alta tasa, baja temperatura, formas personalizadas e inteligentes, lo que permite a la empresa participar antes que un proveedor centrado solo en paquetes terminados estándar. El objetivo es una relación de ingeniería a largo plazo: UFOPOWER trabaja con clientes desde el desarrollo temprano de la plataforma hasta la validación y la producción en masa, incluyendo proyectos que comienzan con un pequeño equipo de ingeniería y luego pasan a la fabricación comercial.
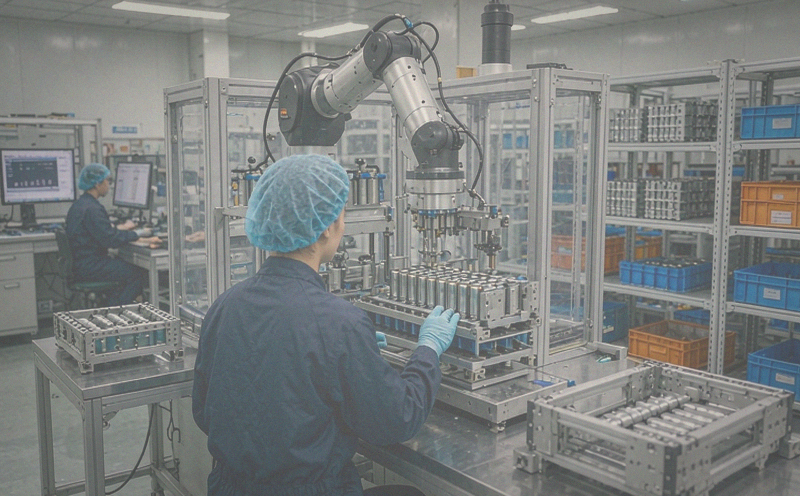
Pruebas, documentación y soporte de cumplimiento
UFOPOWER respalda las pruebas de seguridad de baterías comunes, la documentación de transporte y los requisitos de cumplimiento del mercado, según la configuración de la batería seleccionada y el mercado objetivo. Para iniciar una evaluación de ingeniería, comparta el voltaje objetivo, la capacidad o energía, la potencia promedio, la corriente continua y pico, las dimensiones disponibles, la temperatura de operación, la profundidad objetivo, el método de carga, los requisitos de comunicación, el cronograma de desarrollo y el volumen de producción estimado. Luego, UFOPOWER puede evaluar la química de la celda, la arquitectura en serie-paralelo, el BMS, el conector, la ruta térmica y la estructura mecánica del paquete como un sistema integrado.
 EN
 AR
 DE
 ES
 FR
 JP
 KO
 PT
 RU
 Inicio >
 Sep 02, 2026




 de WhatsApp