 Sep 02, 2026
Als a professioneller Hersteller von LithiumbatterienUFOPOWER arbeitet mit Entwicklern von AUV-Batterien, ROV-Batterienund Unterwasser-Roboter-Antriebssysteme auf der ganzen Welt. Das Batteriesystem ist eines der ersten Systeme, die bei der Entwicklung eines Unterwasserroboters in Betracht gezogen werden sollten - kein Bauteil, das nach der Fertigstellung von Rumpf und Antriebssystem ausgewählt wird. Batteriespannung beeinflusst den Antrieb und die Leistungselektronik. Die Kapazität beeinflusst Missionszeit, Gewicht und Auftriebsfähigkeit. Das Zellformat beeinflusst die Auslastung des Druckgehäuses, während das BMS, der Stecker, das Ladegerät und der thermische Weg mit dem Fahrzeug arbeiten müssen. rsquo; elektrische und mechanische Architektur.
Die Woods Hole Oceanographic Institution stellt fest, dass stärkere Druckgehäuse Gewicht hinzufügen, was mehr Auftriebsfähigkeit erfordert und den Energieverbrauch des Fahrzeugs erhöhen kann. Kreislaufdruckgehäuse werden weit verbreitet, da sie den Außendruck gleichmäßiger verteilen als Strukturen mit scharfen Ecken. Aus diesem Grund benötigen viele Entwickler von AUV, batteriebetriebenen ROV, Unterwasserraubern und Unterwasserausrüstungen mehr als ein Standard-Batteriepack. Sie benötigen einen Batteriepartner, der sich an der Zellenauswahl, der elektrischen Architektur, der Entwicklung von BMS, der strukturellen Integration, den Tests und der Produktionsplanung beteiligen kann.
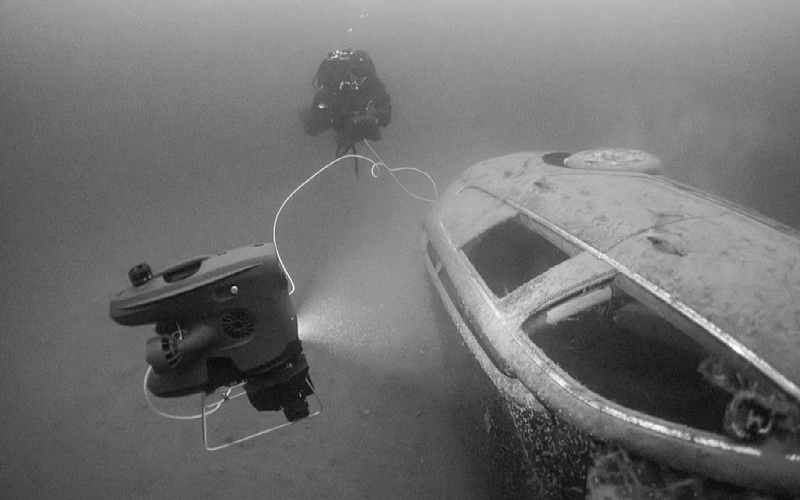
Ein Batterieprojekt sollte nicht mit der Frage beginnen, & ldquo; Sollten wir 18650 oder 21700 Zellen verwenden? & rdquo; Es sollte mit dem Unterwasserroboter beginnen& rsquo; S Mission. Das Ingenieurteam muss zuerst verstehen:
Fahrzeugtyp und Anwendung
Zieldauer der Mission
Kreuzfahrt und Maximalgeschwindigkeit
Nenn- und Maximalspannung
Durchschnittliche Betriebsleistung
Kontinuierlicher und Spitzenstrom
Innenabmessungen des Batteriefaches
Betriebs- und Ladetemperaturen
Zieltiefe und Druckgehäusedesign
Methode zum Laden, Docken oder Batteriewechsel
Kommunikationsprotokoll
Erforderliche Rückkehr- oder Notfallreserve
Die Beziehung zwischen Energie und Missionsleistung ist in etablierten Forschungsfahrzeugen zu erkennen. Woods Hole Ozeanographische Institution& rsquo; s ABE autonomes Unterwasserfahrzeug trug ein 5 kWh Lithium-Ionen-Batteriesystem und verbrauchte je nach Mission etwa 210-300 W, unterstützte eine Betriebsbereich von 20-40 km und eine Missionsdauer von 14-20 Stunden. Das Fahrzeug& rsquo; s Sensoren allein haben auch eine kontinuierliche & ldquo; Hotellast& rdquo; Das muss im Energiebudget aufgenommen werden.
Zwei Unterwasserroboter mit derselben Nennspannung benötigen daher möglicherweise sehr unterschiedliche Batterien. In der folgenden Tabelle werden die Batterieprioritäten der gängigen Fahrzeugtypen verglichen:
| Fahrzeugtyp | Typische Mission | Priorität der Batterie |
|---|---|---|
| Langstreckenkartierung AUV | Großflächige Umfrage und autonome Datenerfassung | Energiedichte und geringes Gewicht |
| ROV mit Schub, Lichter, Manipulator | Industrielle Nahaufnahme und Intervention | Starke Spitzenstromfähigkeit und eine stabile Spannungsplattform |
| Wohnende Unterwasserroboter | Langfristiger Einsatz auf dem Meeresboden | Niedriger BMS-Standby-Verbrauch, Lebensdauer, Fehleraufzeichnungen, Unterwasserladung |
Zylindrische Zellen wie 18650 und 21700 sind standardisiert, weit verfügbar und bequem für die modulare Montage. Ihre festen Abmessungen können die Beschaffung vereinfachen, aber ein Hochkapazitätspaket kann viele Zellen, Schweißen, Strompfaden und mechanische Unterstützungen erfordern. Beutelzellen ermöglichen es, Kapazität, Dicke, Breite und Länge um den verfügbaren Raum herum anzupassen. Sie können als schmale Module, segmentierte Packungen oder großkapazitäre Einzellenabschnitte innerhalb eines zylindrischen Druckgehäuses angeordnet sein.
Die Zellformatforschung (Universität Bologna) zeigt, dass zylindrische, prismatische und Beutelformate unterschiedliche Kompromisse in Verpackungseffizienz, thermischem Verhalten, mechanischer Unterstützung, Fertigung und Energiedichte auf Systemebene schaffen. Kein Format ist automatisch für jedes Fahrzeug am besten:
| Zelllösung | Hauptvorteil | Einsatz unter Wasser geeignet | Hauptabwägung |
|---|---|---|---|
| 18650/21700 zylindrisch | Standardmaße und ausgereifte modulare Montage | Plattformen, die bereits um zylindrische Zellhalter konzipiert sind | Mehr Zellen und Verbindungen können erforderlich sein |
| Halbfeststoff-Beutel | Hohe Energiedichte und geringeres Gewicht für ein gegebenes Energietarget | Langzeit-AUVs und gewichtsensitive Unterwasserroboter | Die Leistungsfähigkeit und die Kosten müssen für jedes Projekt bewertet werden. |
| Hochleistungs-Pouch | Niedriger Innenwiderstand und starker kontinuierlicher oder Spitzenausgang | Batteriebetriebene ROVs, Triebwerke, Manipulatoren und Unterwasserwerkzeuge | Niedrigere Energiedichte als Hochenergiezellen |
| LiFePO4-Pouch | Gute thermische Stabilität und langes Einsatzpotenzial | KOMMERCIELLE ROVs, Überwachungssysteme und Unterwasser-Notstromversorgung | Größeres Gewicht und Volumen für die gleiche gespeicherte Energie |
Das Hauptvorteil von UFOPOWER ist nicht die Rohstoffversorgung mit zylindrischen Zellen. Es ist die Fähigkeit, hochenergetische und leistungsstarke Blisterlösungen zu entwickeln. Das halbfeste Portfolio des Unternehmens umfasst ausgewählte Energiedichte-Plattformen von 300 bis 380 Wh/kg, während sein breiteres Zellportfolio Hochleistungsabgabeschaltungen, LiHV, Niedertemperatur-, maßgefertigte und LiFePO4-Optionen enthält. Der endgültige Wert auf Packebene wird nach der Hinzufügung von BMS, Steckverbindern, Leitungen, Gehäuse und mechanischer Schutzsicherung niedriger sein.
LiFePO4 kann in Betracht gezogen werden, wenn thermische Stabilität und Lebensdauer wichtiger sind als minimales Gewicht. Tests, die auf dem NASA Aerospace Battery Workshop vorgestellt wurden, zeigten niedrigere maximale Temperaturen für die bewerteten LFP-Batterien im Vergleich zu den bewerteten NMC-Batterien unter thermischem Ausbruch, und wiesen auch darauf hin, dass Modulanordnung und Wärmeübertragungspfade den Gesamtbatterieverhalten stark beeinflussen.
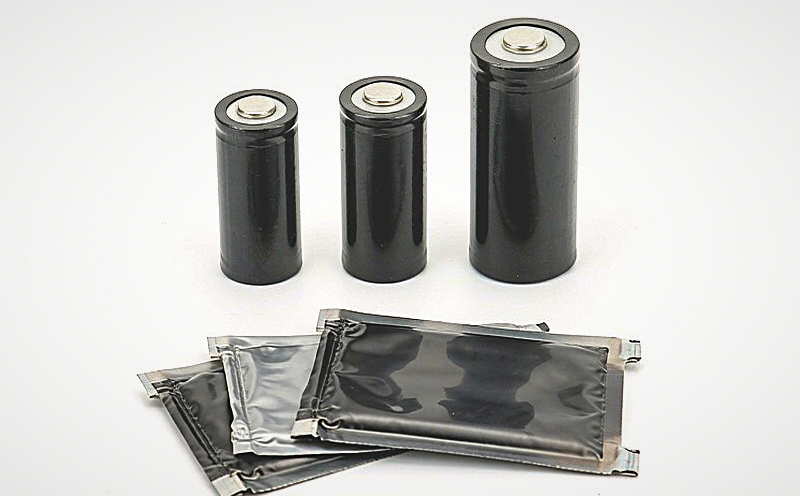
Serielle und parallele Konfigurationen verbinden die Zellcharakteristiken mit Fahrzeugspannung, Kapazität und Leistung. In Reihe geschaltete Zellen erhöhen die Packspannung, behalten jedoch die Kapazität einer Reihenschaltung bei. In Parallel geschaltete Zellen steigern die Ampere-Stunden-Kapazität und verteilen den Strom über mehrere Zellen. Forschungen zu Lithium-Ionen-Modulkonfigurationen (US-Energieministerium) zeigen, dass die Serien-Parallel-Architektur die Stromverteilung, Spannungsverteilung, Energiefluss und Degradationsverhalten beeinflusst, insbesondere wenn die Zellen nicht perfekt gleich sind.
Zum Beispiel:
Eine 6S-Standards Lithiumbatterie hat eine Nennspannung von etwa 22,2 V.
Eine 12S-Stand-Lithiumbatterie hat eine Nennspannung von etwa 44,4 V.
Zwei in Reihe geschaltete 30 Ah-Ketten bieten bei korrekter Abstimmung der Zellen und Strompfade eine Nennkapazität von 60 Ah.
Die elektrische Leistung folgt der Formel P = V × I. Bei gleicher erforderlicher Leistung kann ein Hochspannungssystem mit geringerem Strom betrieben werden. Dies kann die ohmschen Verluste in Kabeln und Steckverbindern reduzieren, da diese Verluste proportional zum Quadrat des Stroms ansteigen (P loss = I²R). Höhere Spannung ist nicht automatisch besser – sie erfordert möglicherweise einen Hochspannungsmotorcontroller, Ladegerät, BMS, Isoliersystem, Kontaktor und Steckverbinder. Mehr parallele Zellen können Kapazität und Ausgangsfähigkeit erhöhen, aber sie erhöhen auch das Gewicht, das Volumen, die Verbindungen und die Anforderungen an die Zellensynchronisation. Die richtige Architektur sollte gemeinsam mit dem Antriebssystem, der Steuerelektronik, dem Ladegerät, dem Steckverbinder und dem verfügbaren Gehäuseplatz festgelegt werden.
Die Batteriekapazität wird normalerweise in Ampere-Stunden angegeben, aber die Energie von Unterwasserrobotern sollte auch in Wattstunden bewertet werden: Energie (Wh) = Nennspannung (V) × Kapazität (Ah). Die Missionszeit hängt von der nutzbaren Energie ab und nicht allein von Ah. Das Energie-Modell muss Antrieb, Bordcomputer, Kameras, Beleuchtung, Sonar, Kommunikation, Manipulatoren, Pumpen und andere Hilfslasten einbeziehen. Fahrzeuggeschwindigkeit, Wasserströmung, hydrodynamischer Widerstand, Motorwirkungsgrad, Temperatur, Alterung und die erforderliche Rückholreserve beeinflussen ebenfalls das Ergebnis.
Eine praktische vorläufige Schätzung lautet: Benötigte Energie = (Durchschnittsleistung × Missionzeit) ÷ (Nutzbare Entladetiefe × Systemeffizienz). Anschließend sollte eine technische Reserve für Rückkehr, Auftrieb, unerwartete Strömungen, Routenänderungen und Batteriealterung hinzugefügt werden. Langstrecken-AUV-Forschung (NOAA Institutional Repository) behandelt Ausdauer, Routenplanung, Navigation und Datentransfer als vernetzte Systemebeneneinschränkungen, nicht als unabhängige Spezifikationen.
Kaltwasser muss ebenfalls in die Berechnung einbezogen werden. Lithium-Ionen-Batterien können bei niedrigen Temperaturen an verfügbare Kapazität und Leistung verlieren, da der Ionentransport langsamer wird und der interne Widerstand zunimmt. Laborforschungen, die von der Purdue University und dem US-amerikanischen Energieministerium unterstützt wurden, dokumentierten erhebliche Kapazitätsrückgänge bei abnehmenden Testtemperaturen, was zeigt, warum die Raumtemperaturkapazität nicht als einzige Grundlage für die Planung von Kaltwasser-Missionen verwendet werden kann.
Ein Unterwasserroboter arbeitet selten bei einer konstanten Stromstärke. Die Fahrt kann eine moderate Belastung verursachen, während das Starten der Triebwerke, schnelle Manöver, die Stationshaltung in starken Strömungen, Manipulatormovements oder die gleichzeitige Werkzeugnutzung kurzfristige Leistungsspitzen erzeugen können. Die Batteriespezifikation sollte unterscheiden:
Durchschnittlicher Strom
Gleichstrom
Spitzenstrom
Dauer des Höhepunkts
Mindest akzeptable Systemspannung
Maximale BMS- und Anschlussklemmentemperatur
Eine Batterie kann über ausreichende Nennkapazität verfügen, aber wenn ihr Innenwiderstand zu hoch ist, den Antriebssystem nicht unterstützen. Ein starker Stromimpuls kann die Terminalschaltspannung stark senken, was die Leistung des Triebwerks verringert, die BMS-Schutzfunktion auslöst oder die Fahrzeugelektronik neu startet. Untersuchungen zur Steuerung von Unterwassertriebwerken haben speziell die Spannungssenkung der Batterie als Faktor identifiziert, der die verfügbare Triebwerksleistung begrenzen kann. Die Leistungsfähigkeit muss daher entlang des gesamten Strompfads überprüft werden: Zelle, Busleiste, Schweißnaht, Sicherung, BMS, Kabel, Stecker und Motorcontroller. Die Lade- und Entladeleistung, Temperatur und Kalenderzeit beeinflussen ebenfalls die Batterieverschlechterung, weshalb DNV bei der Vergleich der Batterieleistung kontrollierte und transparente Zelltestmethoden empfiehlt (DNV-RP-0577).
UFOPOWERs Erfahrung mit Hochleistungspouchzellen und industriellen UAVs bietet eine nützliche technische Grundlage für Unterwasserschubdüsen und batteriebetriebene ROVs. Beide Anwendungen beinhalten Motoraufnahmen, hohe Ströme, Spannungsschwankungen, Kabelheizung und begrenztes Gewicht. Die tatsächliche Entladungsrate muss noch aus den gemessenen oder simulierten Lastprofilen des Roboters bestätigt werden.
Die Zelle ist nur ein Teil eines Unterwasser-Batteriesystems. Das Pack muss auch mechanische Unterstützung, Isolierung, Kabelsteuerung, BMS-Platzierung, Wärmeleitpfade, Dichtungsschnittstellen und Schutz vor Vibrationen und Stößen erhalten. Zylindrische Druckgehäuse sind verbreitet, da ihre Geometrie den äußeren Druck effizient verteilt. Bei einer durchschnittlichen Meeresboden-Tiefe von 3.800 Metern beträgt der hydrostatische Druck etwa 380-mal den atmosphärischen Druck auf Meeresspiegelhöhe. Daher müssen Gehäuse für Batterien und Elektronik entsprechend der Ziel-Tiefe konstruiert werden und nicht als gewöhnliche wasserdichte Gehäuse behandelt werden.
UFOPOWER hat robuste Smart-Batteriepacks für landwirtschaftliche und industrielle UAVs entwickelt. Die bestehenden Produkte kombinieren BMS-Funktionen, thermisches Design, strukturierte Gehäuse, Hochstrom-Schnittstellen und wasserdichte Bauweise für anspruchsvolle Outdoor-Betriebe. Einige dieser Praktiken übertragen sich direkt auf Unterwasserprojekte:
Dichtheit um Schrauben und Gehäuseverbindungen
Wasserdichte Strom- und Datenanschlüsse
Dichtungsringe um Knöpfe und Service-Schnittstellen
Versiegelte Kabelausgänge mit Spannungsfreiung
Interne Isolierung und Feuchtigkeitsbarrieren
Gezielte Platzierung von Dichtungen und Stopfen
Stoßdämpfende Stützen um Zellen und Schaltplatinen
Wasserdichtigkeit ist nicht dasselbe wie Tiefwasserqualifikation. Agrar- und Reinigungsdrohnen stehen hauptsächlich Regen, Sprühnebel, Reinigungsmittel, Vibrationen und wiederholte Feldbedienung aus. Unterwasserroboter müssen zudem ständige Tauchbedingungen, Hydrostatikdruck, Druckzyklen, Salzwasserkorrosion, Dichtungskompression und langfristigen Materialalterung standhalten. Daher sollten Wasserbeständigkeit und Druckfestigkeit daher an der vollständigen Batteriekapsel oder Fahrzeugebene validiert werden. Die gleiche Regel gilt für Vibrationen und Stoßfestigkeit: Erfahrungen aus UAVs und Hochleistungsbatteriepaketen können die Materialauswahl und die Strukturgestaltung leiten, aber die endgültige Unterwasserkonfiguration erfordert projektbezogene Tests.
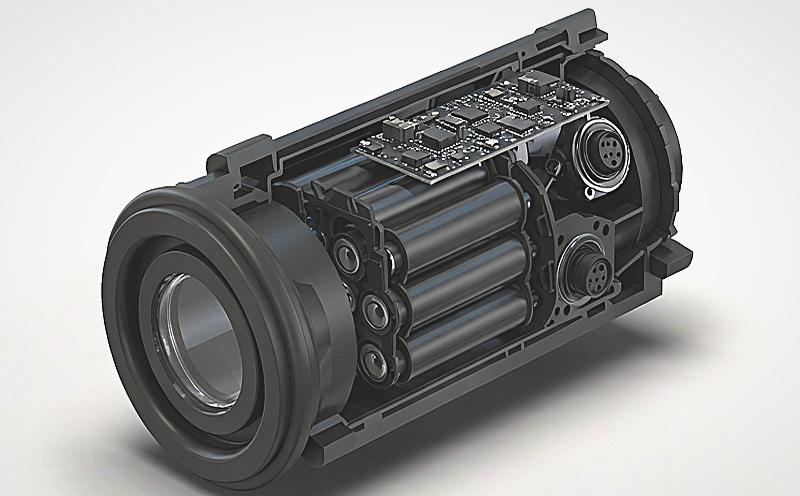
Ein Unterwasser-Batterieanschluss muss nicht nur durch die Anzahl der Pins ausgewählt werden. Ingenieure müssen Spannung, Nenn- und Spitzenstrom, Kontaktwiderstand, Kabelquerschnitt, Verriegelungsmethode, Steckzyklen, Korrosionsbeständigkeit, Dichtung und Kommunikationsanforderungen berücksichtigen. Strom, Ladung und Daten können separate Schnittstellen oder einen kombinierten Anschluss verwenden. Einige Systeme werden nur in trockener Umgebung verbunden, während Unterwasser-Anleger- oder Wartungssysteme möglicherweise wet-mate-Technologie erfordern. Die IEEE-Forschung zur Unterwasser-Strom- und Datenübertragung behandelt den wet-mate-Anschluss als ein spezielles Problem der Unterwasser-Technik und nicht als eine Standarderweiterung eines freiliegenden elektrischen Steckers.
UFOPOWER arbeitet mit XT90S, AS150, AS150U, EC-Serie, Molex und maßgeschneiderten intelligenten Schnittstellen in UAV- und Industrie-Batteriesystemen. Diese bieten Erfahrung in Hochstromlieferung, Anti-Spark-Design, Verriegelung, Signalkontakten und BMS-Kommunikation. Ein Standard-UAV-Stecker sollte nicht als tauchbereit vorgestellt werden, es sei denn, seine Abdichtungs- und Druckleistung wurde für die vorgesehene Umgebung verifiziert.
Ein BMS überwacht und steuert die Batterie, ist aber kein vollständiges Thermomanagementsystem. Typische BMS-Funktionen umfassen Zellenspannungsaufzeichnung, Strommessung, Temperaturüberwachung, Überladung- und Entladungsschutz, Überstrom- und Kurzschlussschutz, Ausgleich, SOC-Schätzung, Fehlerprotokollierung und Kommunikation. Die NASA beschreibt die Zellüberwachung, Ladeausgleich, Fehlererkennung sowie Überspannungs- oder Unterspannungsschutz als Kernfunktionen des Hochvoltabatteriemanagements.
Thermomanagement befasst sich damit, wie Wärme durch das Packag bewegt wird. Es umfasst die Sensorplatzierung, die Zellabstände, Wärmeleitfolien, Wärmeableiter, Isoliermaterialien, Gehäusematerialien und den Wärmeleitpfad von den Zellen zum Druckgehäuse. Die NASA-Batterieforschung betont, dass Packag-Energie, Serien-Parallel-Anordnung, Lade- und Entladeverhalten, Gehäusedesign, Betriebsumgebung und Wärmeleitfähigkeit alle die thermische Lösung beeinflussen. Es gibt keine einzige Architektur, die für jedes Batteriepack geeignet ist.
Kalter Meerwasser garantiert nicht, dass eine versiegelte Batteriepacke kühl bleibt. Die Wärme muss noch von der Zelle durch die Tragstruktur und Gehäuse bis zum umgebenden Wasser geleitet werden. UFOPOWER entwickelt BMS-Lösungen mit CAN- und SMBus-Kommunikation, SOC-Anzeige, Stromerfassung, abnormal-event-Protokollen, Ausgleich, Temperaturalarmen und Lade-Entlade-Schutz. Diese Fähigkeiten können an ein projektspezifisches Unterwasserroboter-BMS angepasst werden, anstatt einfach eine bestehende UAV-Platine unverändert wiederverwendet zu werden.
Eine maßgeschneiderte Unterwasserbatterie sollte in Phasen entwickelt werden. Während der Konzeptentwicklung definiert das Team die Chemie, Spannung, Kapazität, Leistung, Gehäusevolumen, Anschlussarchitektur, BMS-Funktionen und die Ladestrategie. EVT-Prototypen überprüfen die grundlegenden elektrischen Funktionen und die erste Integration. DVT konzentriert sich auf thermisches Verhalten, Vibration, Stoßfestigkeit, Kommunikation, Abdichtung, Druck und Fahrzeugbetrieb. PVT bestätigt die Produktionswerkzeuge, Montageprozesse, Rückverfolgbarkeit, Endabnahme und Charge-Konsistenz.
Dieser gestaffelte Ansatz ist wichtig, weil Zellenebenergebnisse das Modul- oder Packverhalten nicht vollständig vorhersagen können. NASA- und UL-Tests haben gezeigt, dass die Modulkonfiguration und Wärmeableitungspfade das Verhalten einer vollen Batterie im Vergleich zu einer einzelnen Zelle wesentlich verändern können. Als direkter Batteriehersteller unterstützt UFOPOWER die Zellentwicklung, Pack-Engineering, BMS, Montage, Prüfung und Produktion intern. Seine F&E-Organisation umfasst Hochenergie-, Hochleistungs-, Niedrigtemperatur-, maßgefertigte und intelligente Batterietechnologien, was dem Unternehmen ermöglicht, früher einzusteigen als ein Lieferant, der sich nur auf standardisierte Fertigpacks konzentriert. Das Ziel ist eine langfristige Ingenieurpartnerschaft: UFOPOWER arbeitet mit Kunden von der frühen Plattformentwicklung über Validierung und Serienproduktion, einschließlich Projekten, die mit einem kleinen Ingenieurteam beginnen und später in die kommerzielle Produktion übergehen.
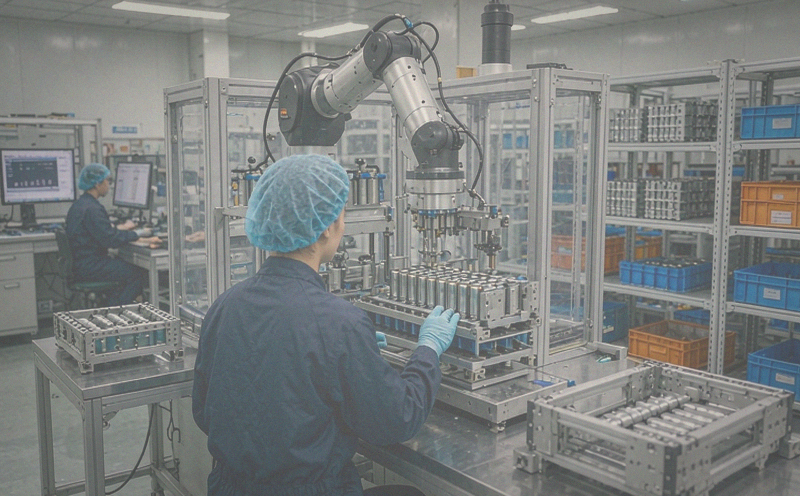
UFOPOWER unterstützt gängige Batteriesicherheitstests, Transportdokumentation und Marktkonformitätsanforderungen basierend auf der ausgewählten Batteriekonfiguration und dem Zielmarkt. Um eine technische Bewertung zu beginnen, teilen Sie die Zielspannung, Kapazität oder Energie, durchschnittliche Leistung, kontinuierlichen und Spitzenstrom, verfügbaren Abmessungen, Betriebstemperatur, Zieltiefe, Lademethode, Kommunikationsanforderungen, Entwicklungszeitplan und geschätzten Produktionsvolumen mit. UFOPOWER kann dann die Zellchemie, Serien-Parallel-Architektur, BMS, Stecker, Wärmepath und mechanische Packstruktur als integriertes System bewerten.
Was ist der wichtigste Faktor bei der Auswahl einer AUV- oder ROV-Batterie?
Zylindrische oder Pouch-Zellen: Welche ist besser für Unterwasserroboter?
Wie schätze ich die Energiebedarf meiner Unterwasserroboterbatterie?
Kann eine wasserdichte Drohnenbatterie unter Wasser verwendet werden?
Welche Informationen sollte ich für ein maßgeschneidertes Unterwasser-Batterieprojekt bereitstellen?


UAV Battery Types Explained: LiPo, Li-ion, NiCd and How to Choose
UAV Battery Life Explained: Flight Time, Cycle Count and How to Extend Both


 WhatsApp
 EN
 AR
 DE
 ES
 FR
 JP
 KO
 PT
 RU
 Startseite >