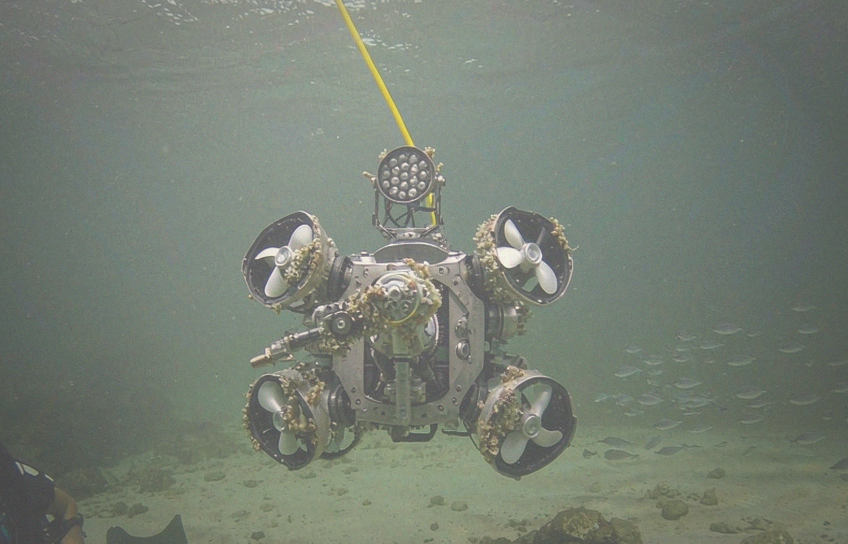
Comme un fabricant professionnel de batterie au lithiumUFOPOWER travaille avec les développeurs de Batteries AUV, Batteries ROVet systèmes d'alimentation robotique sous-marin dans le monde entier. Le système de batterie est l’un des premiers systèmes à prendre en compte lors du développement d’un robot sous-marin – pas un composant à choisir après que la coque et le système de propulsion aient déjà été finalisés. La tension de la batterie affecte le système de propulsion et l'électronique de puissance. La capacité affecte le temps de mission, le poids et la flottabilité. Le format de la cellule affecte l'utilisation du boîtier à pression, tandis que le BMS, le connecteur, le chargeur et la voie thermique doivent fonctionner avec le véhicule. rsquo ; architecture électrique et mécanique.
L'Institut océanographique Woods Hole note que les boîtiers à pression plus forts ajoutent du poids, ce qui nécessite plus de flottabilité et peut augmenter la consommation d'énergie du véhicule. Les boîtiers à pression circulaire sont largement utilisés parce qu'ils distribuent la pression extérieure plus uniformement que les structures à coins pointus. C'est pourquoi de nombreux développeurs de véhicules autonomes, de véhicules autonomes à batterie, de propulseurs sous-marins et d'équipements sous-marins ont besoin de plus qu'une batterie standard. Ils ont besoin d'un partenaire de batterie capable de participer à la sélection des cellules, à l'architecture électrique, au développement de BMS, à l'intégration structurelle, aux essais et à la planification de la production.
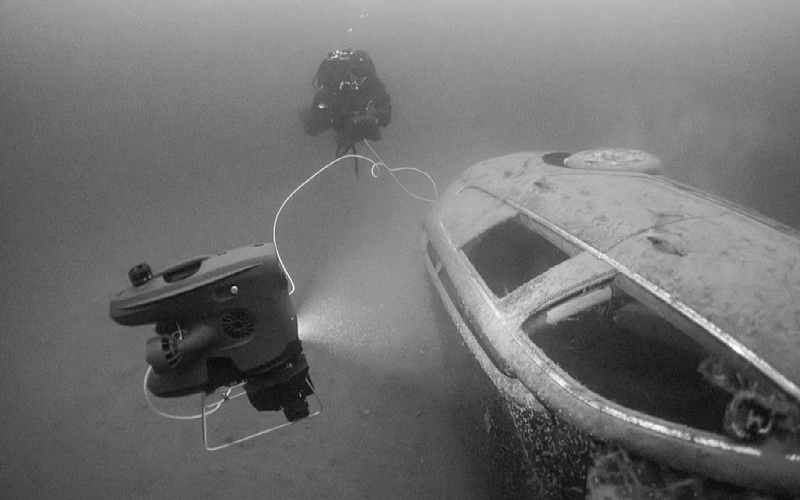
Commencez par le profil de la mission, pas le modèle cellulaire
Un projet de batterie ne devrait pas commencer par la question, & ldquo; Devrions-nous utiliser des cellules 18650 ou 21700 ? & rdquo; Il devrait commencer par le robot sous-marin& rsquo ; S mission. L’équipe d’ingénieurs doit d’abord comprendre :
Type de véhicule et application
Durée de la mission cible
Croisière et vitesse maximale
Tension nominale et maximale du système
Puissance de fonctionnement moyenne
Courant continu et pic
Dimensions internes du compartiment batterie
Températures de fonctionnement et de charge
Profondeur cible et conception de boîtier à pression
Méthode de charge, d'amarrage ou d'échange de batterie
Protocole de communication
Réserve requise pour le retour à la base ou pour les surfaces d'urgence
La relation entre l'énergie et la performance de la mission peut être observée dans les véhicules de recherche établis. Institution océanographique Woods Hole rsquo ; Le véhicule sous-marin autonome ABE transportait un système de batterie lithium-ion de 5 kWh et consommait environ 210 à 300 W selon la mission, supportant une autonomie de fonctionnement de 20 à 40 km et une durée de mission de 14 à 20 heures. Le véhicule& rsquo ; s capteurs seuls ont également créé un continu & ldquo; hotel charge& rdquo; Cela devait être inclus dans le budget énergétique.
Deux robots sous-marins utilisant la même tension nominale peuvent donc avoir besoin de batteries très différentes. Le tableau ci-dessous compare les priorités des batteries des types de véhicules courants :
| Type de véhicule | Mission typique | Priorité batterie |
|---|
| Carte à longue portée AUV | Enquête à grande échelle et collecte autonome de données | Densité énergétique et faible poids |
| ROV avec propulseurs, lumières, manipulateur | Inspection et intervention industrielles de près | Forte capacité de pic-courant et une plateforme de tension stable |
| Robot sous-marin résident | Déploiement à long terme sur le fond marin | Faible consommation en attente BMS, durée de vie, enregistrements de défauts, charge sous-marine |
Cellules cylindriques ou pochettes: quel format convient au projet?
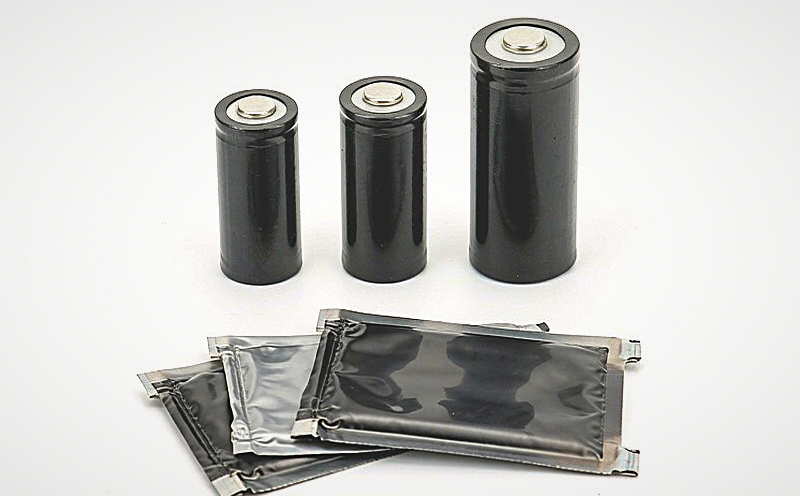
Les cellules cylindriques telles que 18650 et 21700 sont standardisées, largement disponibles et pratiques pour l'assemblage modulaire. Leurs dimensions fixes peuvent simplifier l'approvisionnement, mais un paquet de grande capacité peut nécessiter de nombreuses cellules, soudures, trajets de courant et supports mécaniques. Les cellules de poche permettent d'ajuster la capacité, l'épaisseur, la largeur et la longueur autour de l'espace disponible. Ils peuvent être disposés sous forme de modules étroits, de paquets segmentés ou de sections monocellules de grande capacité à l'intérieur d'un boîtier cylindrique à pression.
La recherche sur le format cellulaire (Université de Bologne) montre que les formats cylindrique, prismatique et sac créent différents compromis dans l'efficacité de l'emballage, le comportement thermique, le support mécanique, la fabrication et la densité énergétique au niveau du système. Aucun format n'est automatiquement le meilleur pour chaque véhicule:
| Solution cellulaire | Avantage principal | Applications sous-marines appropriées | Principale compromis |
|---|
| 18650/21700 cylindrique | Dimensions standard et assemblage modulaire mature | Les plateformes déjà conçues autour de supports de cellules cylindriques | Plus de cellules et d'interconnexions peuvent être nécessaires |
| Pochette semi-liquide | Haute densité énergétique et poids réduit pour un objectif d'énergie donné | AUVs à longue endurance et robots sous-marins sensibles au poids | La capacité de puissance et le coût doivent être évalués pour chaque projet |
| Pochette haute vitesse | Faible résistance interne et puissante sortie continue ou en crête | ROVs à batterie, propulseurs, manipulateurs et outils sous-marins | Densité énergétique inférieure aux cellules à haute énergie |
| Pochon LiFePO4 | Bonne stabilité thermique et long potentiel de service | ROVs commerciaux, systèmes de surveillance et alimentation de secours sous-marine | Un poids et un volume plus élevés pour la même énergie stockée |
L'avantage principal d'UFOPOWER ne réside pas dans l'approvisionnement en cylindres à cellules standard. C'est sa capacité à développer des solutions de poches à haute énergie et haute puissance. Le portefeuille semi-solide de l'entreprise couvre des plateformes de densité énergétique sélectionnées de 300 à 380 Wh/kg, tandis que son portefeuille plus large de cellules inclut des options à haute décharge, LiHV, basse température, de formes personnalisées et LiFePO4. La valeur finale au niveau du pack sera inférieure après l'ajout du BMS, du connecteur, du câblage, de l'enceinte et de la protection mécanique.
Le LiFePO4 peut être envisagé lorsque la stabilité thermique et la durée de vie sont plus importantes que le poids minimal. Les tests présentés lors du workshop sur les batteries aérospatiales de la NASA ont révélé que les batteries LFP évaluées présentaient des températures maximales plus faibles que les batteries NMC évaluées dans des conditions de déflagration thermique, tout en montrant que la disposition des modules et les chemins de transfert de chaleur influencent fortement la réponse globale de l'ensemble de la batterie.
Comment la configuration série et parallèle affecte le robot
La configuration en série et en parallèle relie les caractéristiques des cellules à la tension, à la capacité et à la puissance au niveau du véhicule. Les cellules connectées en série augmentent la tension de la batterie tout en conservant la capacité d'une chaîne en série. Les cellules connectées en parallèle augmentent la capacité en ampères-heure et répartissent le courant sur plusieurs cellules. Les recherches sur les configurations de modules lithium-ion (Département de l'Énergie des États-Unis) montrent que l'architecture série-parallèle affecte la distribution du courant, la dispersion de tension, le flux d'énergie et le comportement de dégradation, surtout lorsque les cellules ne sont pas parfaitement identiques.
Par exemple :
Une batterie lithium standard 6S a une tension nominale d'environ 22,2 V.
Une batterie lithium standard 12S a une tension nominale d'environ 44,4 V.
Deux chaînes de 30 Ah connectées en parallèle fournissent une capacité nominale de 60 Ah, à condition que les cellules et les chemins de courant soient correctement assortis.
La puissance électrique suit la formule P = V × I. Pour une même puissance requise, un système à haute tension peut fonctionner avec un courant plus faible. Cela peut réduire les pertes par résistance dans les câbles et les connecteurs, car ces pertes augmentent avec le carré du courant (P loss = I²R). Une tension plus élevée n'est pas automatiquement meilleure — elle peut nécessiter un contrôleur de moteur, un chargeur, un BMS, un système d'isolation, un contacteur et un connecteur à haute tension. Plus de cellules en parallèle peuvent augmenter la capacité et la capacité de sortie, mais elles ajoutent également du poids, du volume, des interconnexions et des exigences de cohérence des cellules. L'architecture correcte doit être déterminée en tenant compte du système de propulsion, de l'électronique de contrôle, du chargeur, du connecteur et de l'espace de logement disponible.
La capacité n'est pas la même que l'endurance de mission
La capacité de la batterie est généralement exprimée en ampères-heures, mais l'énergie des robots sous-marins doit également être évaluée en wattheures : Énergie (Wh) = Tension nominale (V) × Capacité (Ah). Le temps de mission dépend de l'énergie utilisable, et non uniquement de la capacité en Ah. Le modèle d'énergie doit inclure la propulsion, les ordinateurs à bord, les caméras, les lumières, le sonar, les communications, les manipulateurs, les pompes et autres charges auxiliaires. La vitesse du véhicule, la courant d'eau, la traînée hydrodynamique, l'efficacité du moteur, la température, le vieillissement et la réserve de récupération requise influencent également le résultat.
Une estimation préliminaire pratique est : Énergie requise = (Puissance moyenne × Temps de mission) ÷ (Profondeur de décharge utilisable × Efficacité du système). Une réserve d'ingénierie doit ensuite être ajoutée pour le retour, la remontée, les courants inattendus, les changements de route et le vieillissement de la batterie. La recherche sur les AUV à longue portée (NOAA Institutional Repository) traite l'autonomie, la planification de la route, la navigation et le transfert de données comme des contraintes au niveau du système interconnectées plutôt que comme des spécifications indépendantes.
L'eau froide doit également être prise en compte dans le calcul. Les batteries lithium-ion peuvent perdre de leur capacité disponible et de leur puissance à basse température car le transport des ions ralentit et la résistance interne augmente. Des recherches en laboratoire, soutenues par l'Université Purdue et le Département de l'Énergie des États-Unis, ont documenté une réduction significative de la capacité à mesure que la température des tests diminuait, montrant pourquoi la capacité à température ambiante ne peut pas être utilisée comme seule base pour la planification des missions en eau froide.
Conception pour une puissance continue, un courant de pointe et une chute de tension
Un robot sous-marin ne fonctionne rarement qu'avec un courant constant. La navigation peut générer une charge modérée, tandis que le démarrage des propulseurs, les manœuvres rapides, le maintien de position dans des courants forts, le mouvement des manipulateurs ou l'utilisation simultanée d'outils peuvent produire des pics de puissance courts. Les spécifications de la batterie doivent distinguer :
Une batterie peut avoir une capacité nominale suffisante mais ne pas pouvoir soutenir le système de propulsion si sa résistance interne est trop élevée. Un grand courant pulsé peut faire baisser la tension aux bornes suffisamment pour réduire la performance du propulseur, déclencher la protection du BMS ou redémarrer l'électronique du véhicule. La recherche sur le contrôle des propulseurs sous-marins a spécifiquement identifié la chute de tension de la batterie comme un facteur pouvant limiter la sortie disponible du propulseur. La capacité de puissance doit donc être vérifiée sur l'ensemble du chemin de courant : cellule, barre omnibus, soudure, fusible, BMS, câble, connecteur et contrôleur de moteur. Le taux de charge, le taux de décharge, la température et le temps calendaire affectent également la dégradation de la batterie, c'est pourquoi DNV recommande des méthodes de test de cellule contrôlées et transparentes lors de la comparaison des performances de la batterie (DNV-RP-0577).
L'expérience d'UFOPOWER en matière de cellules pouch haute puissance et d'UAV industriels fournit une base d'ingénierie utile pour les propulseurs sous-marins et les ROV à batterie. Les deux applications impliquent des charges de moteur, des courants élevés, une stabilité de tension, un chauffage des connecteurs et un poids limité. Le taux de décharge réel doit encore être confirmé à partir du profil de charge mesuré ou simulé du robot.
Structure du PACK, étanchéité et protection mécanique
La cellule n'est qu'une partie d'un système de batterie sous-marine. Le pack nécessite également un support mécanique, une isolation, un contrôle des câbles, un placement du BMS, des chemins thermiques, des interfaces d'étanchéité et une protection contre les vibrations et les chocs. Les logements cylindriques sous pression sont courants car leur géométrie répartit efficacement la pression externe. À une profondeur moyenne du fond marin de 3 800 mètres, la pression hydrostatique est d'environ 380 fois la pression atmosphérique au niveau de la mer. Les logements pour batteries et électroniques doivent donc être conçus en fonction de la profondeur cible, et non traités comme des boîtiers étanches ordinaires.
UFOPOWER a développé des batteries intelligentes robustes pour les drones agricoles et industriels. Les produits existants intègrent des fonctions BMS, une conception thermique, des boîtiers structurés, des interfaces haute intensité et une construction résistante à l'eau pour des opérations extérieures exigeantes. Plusieurs de ces pratiques se transposent directement aux projets sous-marins :
Étanchéité autour des vis et des joints d'encadrement
Connecteurs d'alimentation et de données étanches
Anneaux d'étanchéité autour des boutons et des interfaces de service
Sorties de câbles scellées avec dispositif de répartition des efforts
Isolation interne et barrières à l'humidité
Positionnement contrôlé des joints et des bouchons d'étanchéité
Supports amortisseurs autour des cellules et des cartes de circuit
La résistance à l'eau n'est pas la même que la qualification pour les eaux profondes. Les drones agricoles et de nettoyage sont principalement exposés à la pluie, aux pulvérisations, aux liquides de nettoyage, aux vibrations et aux manipulations répétées sur le terrain. Un robot sous-marin doit également résister à une immersion continue, à la pression hydrostatique, aux cycles de pression, à la corrosion par l'eau salée, à la compression des joints et au vieillissement à long terme des matériaux. L'étanchéité et la résistance à la pression doivent donc être validées au niveau de l'ensemble du boîtier de batterie ou du véhicule. La même règle s'applique aux performances en termes de vibrations et de chocs : l'expérience acquise avec les drones et les batteries haute puissance peut guider la sélection des matériaux et la conception structurelle, mais la configuration finale sous-marine nécessite des tests spécifiques au projet.
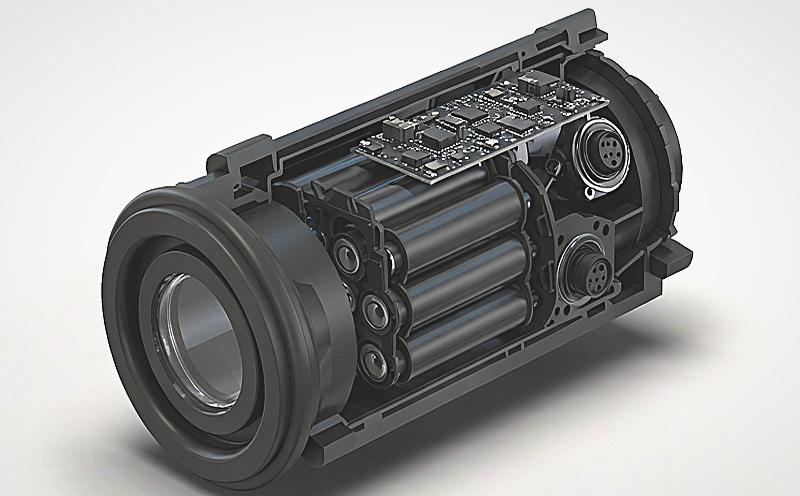
La conception du connecteur fait partie du système d'alimentation
Un connecteur de batterie sous-marin doit être sélectionné en fonction du nombre de broches. Les ingénieurs doivent prendre en compte la tension, le courant continu et le courant crête, la résistance de contact, le calibre du câble, la méthode de verrouillage, les cycles de connexion, la résistance à la corrosion, l'étanchéité et les exigences de communication. L'alimentation, la charge et les données peuvent utiliser des interfaces séparées ou un connecteur combiné. Certains systèmes ne sont connectés que dans un environnement sec, tandis que les systèmes de docking sous-marin ou de service peuvent nécessiter une technologie de connexion mouillée. La recherche de l'IEEE sur la transmission d'énergie et de données sous-marines traite la connexion mouillée comme un problème spécifique d'ingénierie sous-marine, et non comme une extension standard d'une prise électrique exposée.
UFOPOWER travaille avec des interfaces intelligentes personnalisées dans les systèmes de batteries UAV et industriels, telles que XT90S, AS150, AS150U, EC-series, Molex. Ces interfaces offrent une expertise en matière de livraison de courant élevé, de conception anti-surgéné, de verrouillage, de contacts de signal et de communication BMS. Un connecteur UAV standard ne devrait pas être présenté comme prêt pour des applications sous-marines sauf si sa performance d'étanchéité et de pression a été vérifiée pour l'environnement prévu.
La gestion de la batterie (BMS) et la gestion thermique doivent être conçues séparément
Un BMS surveille et contrôle la batterie, mais ce n'est pas un système complet de gestion thermique. Les fonctions typiques d'un BMS incluent la surveillance de la tension des cellules, la mesure du courant, la surveillance de la température, la protection contre la surcharge et la sous-décharge, la protection contre le courant excessif et les courts-circuits, l'équilibrage, l'estimation de l'état de charge (SOC), l'enregistrement des défauts et la communication. La NASA décrit la surveillance des cellules, l'équilibrage de charge, la détection des défauts et la protection contre les surtensions ou les sous-tensions comme les fonctions essentielles de la gestion des batteries haute tension.
La gestion thermique traite de la manière dont la chaleur se déplace à travers le pack. Elle inclut la disposition des capteurs, l'espacement des cellules, les joints thermiques, les dissipateurs de chaleur, l'isolation, les matériaux d'encadrement, ainsi que le chemin de conduction des cellules jusqu'à la boîte de pression. La recherche sur les batteries de la NASA souligne que l'énergie du pack, la disposition série-parallèle, le comportement de charge et de décharge, la conception de l'encadrement, l'environnement opérationnel et la conductivité thermique influencent tous la solution thermique. Il n'existe pas d'architecture unique qui convienne à tous les packs de batteries.
L'eau de mer froide ne garantit pas que l'ensemble de batteries scellé restera frais. La chaleur doit encore traverser la cellule, la structure de support et l'enclosure avant de pouvoir atteindre l'eau environnante. UFOPOWER développe des solutions BMS avec communication CAN et SMBus, indication SOC, détection de courant, enregistrement d'événements anormaux, équilibrage, alarmes de température et protection de charge-décharge. Ces capacités peuvent être adaptées à un BMS spécifique pour robot sous-marin plutôt que de simplement réutiliser une carte UAV existante sans modification.
De l'EVT au DVT, au PVT et à la production en masse
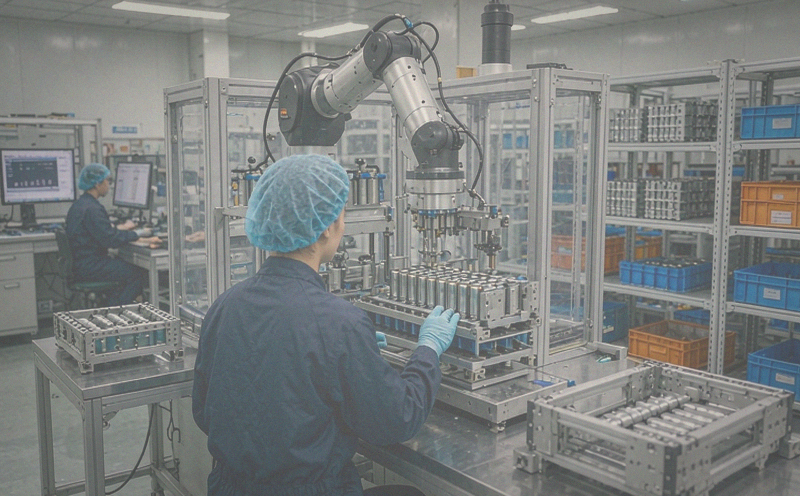
Un batterie sous-marine sur mesure doit être développée par étapes. Durant la phase de développement conceptuel, l'équipe définit la chimie, la tension, la capacité, la puissance, l'espace de logement, l'architecture des connecteurs, les fonctions du BMS et la stratégie de charge. Les prototypes EVT vérifient les fonctions électriques de base et l'intégration initiale. Le DVT se concentre sur le comportement thermique, les vibrations, les chocs, la communication, l'étanchéité, la pression et le fonctionnement au niveau du véhicule. Le PVT confirme les outils de production, les processus d'assemblage, la traçabilité, les tests en fin de ligne et la cohérence des lots.
Cette approche par étapes est cruciale car les résultats au niveau des cellules ne prédisent pas entièrement le comportement des modules ou des packs. Les tests de la NASA et de UL ont montré que la configuration des modules et les voies de dissipation thermique peuvent modifier considérablement la réponse d'une batterie complète par rapport à une cellule individuelle. En tant que fabricant de batteries en usine directe, UFOPOWER soutient le développement des cellules, l'ingénierie des packs, le BMS, l'assemblage, les tests et la production en interne. Son organisation de R&D couvre les technologies de batteries haute énergie, haute puissance, basse température, de formes personnalisées et intelligentes, permettant à l'entreprise de s'impliquer plus tôt que les fournisseurs se concentrant uniquement sur les packs finis standard. L'objectif est d'établir une relation d'ingénierie à long terme : UFOPOWER collabore avec les clients dès les premiers stades de développement de plateforme jusqu'à la validation et la production en volume, y compris les projets qui commencent avec une petite équipe d'ingénierie et évoluent ensuite vers la fabrication commerciale.
Tests, Documentation et Assistance à la Conformité
UFOPOWER prend en charge les tests de sécurité des batteries courants, la documentation de transport et les exigences de conformité du marché, en fonction de la configuration de la batterie sélectionnée et du marché cible. Pour commencer une évaluation technique, partagez la tension cible, la capacité ou l'énergie, la puissance moyenne, les courants continus et de pointe, les dimensions disponibles, la température de fonctionnement, la profondeur cible, la méthode de charge, les exigences de communication, le calendrier de développement et le volume de production estimé. UFOPOWER peut alors évaluer la chimie de la cellule, l'architecture série-parallèle, le BMS, le connecteur, le chemin thermique et la structure mécanique de l'ensemble comme un système intégré.
 EN
 AR
 DE
 ES
 FR
 JP
 KO
 PT
 RU
 Accueil >
 Sep 02, 2026




 sur WhatsApp