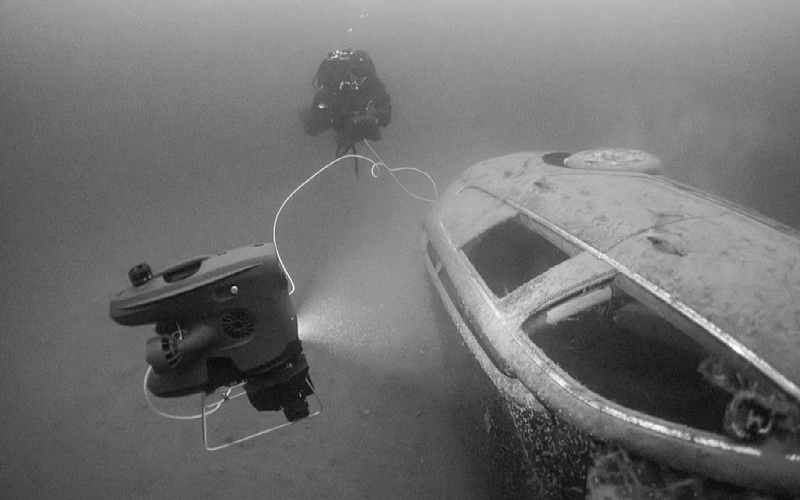
Como um fabricante profissional de bateria de lítio, UFOPOWER trabalha com desenvolvedores de Baterias AUV, Baterias ROVe sistemas submarinos de energia robótica em todo o mundo. O sistema de bateria é um dos primeiros sistemas que devem ser considerados ao desenvolver um robô submarino - não um componente a ser selecionado depois que o casco e o sistema de propulsão já tenham sido finalizados. A tensão da bateria afeta o sistema de propulsão e a eletrônica de potência. A capacidade afeta o tempo da missão, o peso e a flotabilidade. O formato da célula afeta a utilização da carcaça de pressão, enquanto o BMS, conector, carregador e caminho térmico devem funcionar com o veículo; rsquo; arquitetura elétrica e mecânica.
A Woods Hole Oceanographic Institution observa que caixas de pressão mais fortes adicionam peso, o que requer mais flutuabilidade e pode aumentar o consumo de energia do veículo. As carcaças de pressão circular são amplamente usadas porque distribuem a pressão externa de forma mais uniforme do que as estruturas com cantos afiados. É por isso que muitos desenvolvedores de AUV, ROV alimentados por bateria, propulsores submarinos e equipamentos submarinos precisam de mais do que um pacote de bateria padrão. Eles precisam de um parceiro de bateria que possa participar na seleção de células, arquitetura elétrica, desenvolvimento de BMS, integração estrutural, testes e planejamento de produção.
Comece com o perfil da missão, não com o modelo celular
Um projeto de bateria não deve começar com a pergunta, & ldquo; Devemos usar células 18650 ou 21700? & rdquo; Deve começar com o robô submarino& rsquo; missão. A equipe de engenharia precisa primeiro entender:
Tipo de veículo e aplicação
Duração da missão alvo
Cruzeiro e velocidade máxima
Tensão nominal e máxima do sistema
Potência de funcionamento média
Corrente contínua e pico
Dimensões internas do compartimento da bateria
Temperaturas de funcionamento e carregamento
Profundidade alvo e design de caixa de pressão
Método de carregamento, acoplamento ou troca de bateria
Protocolo de comunicação
Reserva necessária para retorno à base ou superfície de emergência
A relação entre energia e desempenho da missão pode ser vista em veículos de pesquisa estabelecidos. Instituto Oceanográfico Woods Hole rsquo; O veículo submarino autônomo ABE transportou um sistema de bateria de íons de lítio de 5 kWh e consumiu aproximadamente 210-300 W dependendo da missão, suportando um alcance operacional de 20-40 km e uma duração de missão de 14-20 horas. O veículo& rsquo; s sensores sozinhos também criaram um contínuo & ldquo; carga do hotel& rdquo; Isso teve que ser incluído no orçamento energético.
Dois robôs submarinos que usam a mesma tensão nominal podem, portanto, precisar de baterias muito diferentes. A tabela abaixo compara as prioridades das baterias dos tipos de veículos comuns:
| Tipo de veículo | Missão típica | Prioridade da bateria |
|---|
| Mapeamento de longo alcance AUV | Pesquisa de grande área e coleta autônoma de dados | Densidade energética e baixo peso |
| ROV com propulsores, luzes, manipulador | Inspeção e intervenção industriais de perto | Forte capacidade de pico de corrente e uma plataforma de tensão estável |
| Robô submarino residente | Implantação a longo prazo no fundo marinho | Consumo em espera do BMS baixo, vida útil, registros de falhas, carregamento subaquático |
Células cilíndricas ou células de bolsa: qual formato se encaixa no projeto?
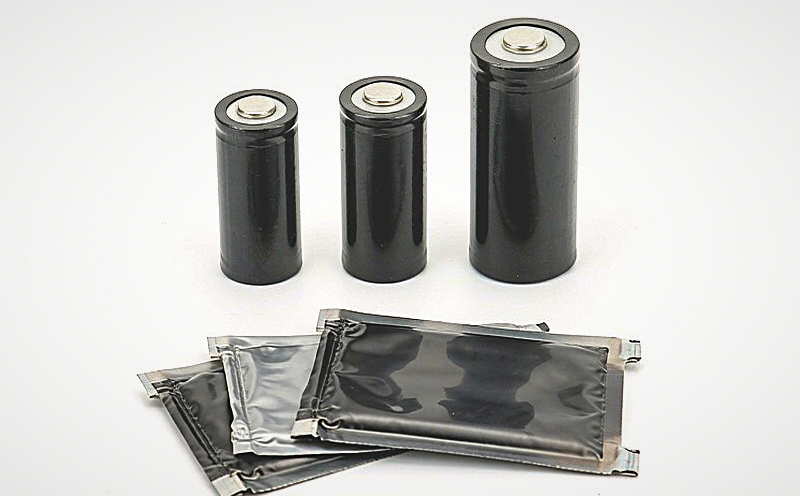
Células cilíndricas como 18650 e 21700 são padronizadas, amplamente disponíveis e convenientes para montagem modular. Suas dimensões fixas podem simplificar a aquisição, mas um pacote de alta capacidade pode exigir muitas células, soldas, caminhos de corrente e suportes mecânicos. As células da bolsa permitem que a capacidade, a espessura, a largura e o comprimento sejam ajustados ao redor do espaço disponível. Eles podem ser dispostos como módulos estreitos, pacotes segmentados ou secções de célula única de grande capacidade dentro de uma carcaça de pressão cilíndrica.
Pesquisas em formato celular (Universidade de Bolonha) mostram que formatos cilíndricos, prismáticos e de bolsa criam diferentes compromissos na eficiência da embalagem, comportamento térmico, suporte mecânico, fabricação e densidade energética a nível de sistema. Nenhum formato é automaticamente o melhor para cada veículo:
| Solução celular | Vantagem principal | Aplicações Subaquáticas Adequadas | Tradeoff principal |
|---|
| 18650/21700 cilíndrico | Dimensões padrão e montagem modular madura | Plataformas já projetadas em torno de suportes de células cilíndricas | Mais células e interconexões podem ser necessárias |
| Bolsa de estado semi-sólido | Alta densidade energética e menor peso para um determinado alvo energético | AUVs de longa duração e robôs submarinos sensíveis ao peso | Capacidade de energia e custo devem ser avaliados para cada projeto |
| Pouch de alta taxa | Baixa resistência interna e saída contínua ou de pico forte | ROVs de bateria, propulsores, manipuladores e ferramentas subaquáticas | Densidade de energia inferior às células de alta energia |
| Pote LiFePO4 | Boa estabilidade térmica e longo potencial de serviço | ROVs comerciais, sistemas de monitoramento e energia de reserva submarina | Peso e volume maiores para a mesma energia armazenada |
A principal vantagem da UFOPOWER não é a oferta de cilindros de células comuns. É a capacidade de desenvolver soluções de pote de alta energia e alta potência. O portfólio semi-sólido da empresa cobre plataformas de densidade de energia selecionadas de 300 a 380 Wh/kg, enquanto seu portfólio mais amplo de células inclui opções de alta taxa de descarga, LiHV, baixa temperatura, formatos personalizados e LiFePO4. O valor final no nível do pack será menor após a adição do BMS, conector, fiação, blindagem e proteção mecânica.
LiFePO4 pode ser considerado quando a estabilidade térmica e a vida útil são mais importantes do que o peso mínimo. Testes apresentados no Workshop de Baterias Aeroespaciais da NASA encontraram temperaturas máximas mais baixas para as baterias LFP avaliadas do que para as baterias NMC avaliadas em condições de corrida térmica, enquanto também mostraram que o layout do módulo e os caminhos de transferência de calor influenciam fortemente a resposta do pacote completo.
Como as configurações em série e em paralelo afetam o robô
Configurações em série e paralelo conectam as características das células ao nível de tensão, capacidade e potência do veículo. Células conectadas em série aumentam a tensão da bateria, mantendo a capacidade de uma string em série. Células conectadas em paralelo aumentam a capacidade em ampère-hora e distribuem a corrente entre múltiplas células. Pesquisas sobre configurações de módulos de íons de lítio (Departamento de Energia dos EUA) mostram que a arquitetura série-paralela afeta a distribuição de corrente, dispersão de tensão, fluxo de energia e comportamento de degradação, especialmente quando as células não estão perfeitamente emparelhadas.
Por exemplo:
A bateria de lítio padrão 6S tem uma tensão nominal de aproximadamente 22,2 V.
A bateria de lítio padrão 12S tem uma tensão nominal de aproximadamente 44,4 V.
Duas cordas de 30 Ah conectadas em paralelo fornecem uma capacidade nominal de 60 Ah, desde que as células e os caminhos de corrente estejam corretamente combinados.
Electrical power follows P = V × I. For the same required power, a higher-voltage system can operate at a lower current. This can reduce resistive losses in cables and connectors, because those losses increase with the square of current (P loss = I²R). Higher voltage is not automatically better — it may require a higher-voltage motor controller, charger, BMS, insulation system, contactor, and connector. More parallel cells can increase capacity and output capability, but they also add weight, volume, interconnections, and cell-consistency requirements. The correct architecture should be determined together with the propulsion system, control electronics, charger, connector, and available housing space.
Capacidade não é a mesma coisa que resistência de missão
A capacidade da bateria é normalmente expressa em ampére-hora, mas a energia do robô subaquático deve também ser avaliada em watt-hora: Energia (Wh) = Tensão nominal (V) × Capacidade (Ah). O tempo da missão depende da energia utilizável, não apenas do Ah. O modelo de energia deve incluir propulsão, computadores a bordo, câmeras, luzes, sonar, comunicações, manipuladores, bombas e outras cargas auxiliares. A velocidade do veículo, correntes de água, arrasto hidrodinâmico, eficiência do motor, temperatura, envelhecimento e a reserva de recuperação exigida também afetam o resultado.
Uma estimativa preliminar prática é: Energia Necessária = (Potência Média × Tempo da Missão) ÷ (Profundidade de Descarga Utilizável × Eficiência do Sistema). Deve-se então adicionar uma reserva de engenharia para retorno, superfície, correntes inesperadas, mudanças de rota e envelhecimento da bateria. Pesquisa de AUV de longo alcance (Repositório Institucional NOAA) trata a resistência, planejamento de rota, navegação e transferência de dados como restrições de nível de sistema interconectadas em vez de especificações independentes.
A água fria também deve ser incluída nos cálculos. As baterias de íon-lítio podem perder capacidade e potência disponíveis em temperaturas baixas porque o transporte de íons diminui e a resistência interna aumenta. Pesquisas de laboratório, apoiadas pela Purdue University e pelo Departamento de Energia dos EUA, documentaram reduções substanciais de capacidade à medida que a temperatura de teste diminuía, mostrando por que a capacidade em temperatura ambiente não pode ser usada como única base para o planejamento de missões em água fria.
Design para Power Contínuo, Corrente de Pico e Sags de Tensão
Um robô subaquático raramente opera em uma corrente constante. Cruzeiro pode criar uma carga moderada, enquanto o arranque do propulsor, manobras rápidas, manutenção da estação em correntes fortes, movimento do manipulador ou a operação simultânea de ferramentas pode produzir picos de energia curtos. A especificação da bateria deve distinguir:
Uma bateria pode ter uma capacidade nominal suficiente, mas falhar em suportar o sistema de propulsão se a sua resistência interna for muito alta. Um grande pulso de corrente pode reduzir a tensão de terminal a um ponto suficientemente baixo para reduzir o desempenho do propulsor, acionar a proteção do BMS ou reiniciar a eletrônica do veículo. Pesquisas sobre o controle de propulsores subaquáticos identificaram especificamente a queda de tensão da bateria como um fator que pode limitar a saída disponível do propulsor. A capacidade de potência, portanto, deve ser verificada ao longo do caminho completo de corrente: célula, barramento, solda, fusível, BMS, cabo, conector e controlador de motor. A taxa de carga, a taxa de descarga, a temperatura e o tempo calendário também afetam o degradação da bateria, razão pela qual a DNV recomenda métodos de teste de células controlados e transparentes ao comparar o desempenho da bateria (DNV-RP-0577).
A experiência de UFOPOWER em baterias de alta taxa e UAV industrial fornece uma base de engenharia útil para propulsores subaquáticos e ROVs alimentados por bateria. Ambas as aplicações envolvem cargas de motor, alta corrente, estabilidade de tensão, aquecimento de conectores e peso limitado. A taxa de descarga real ainda precisa ser confirmada a partir do perfil de carga medido ou simulado do robô.
Estrutura PACK, impermeabilização e proteção mecânica
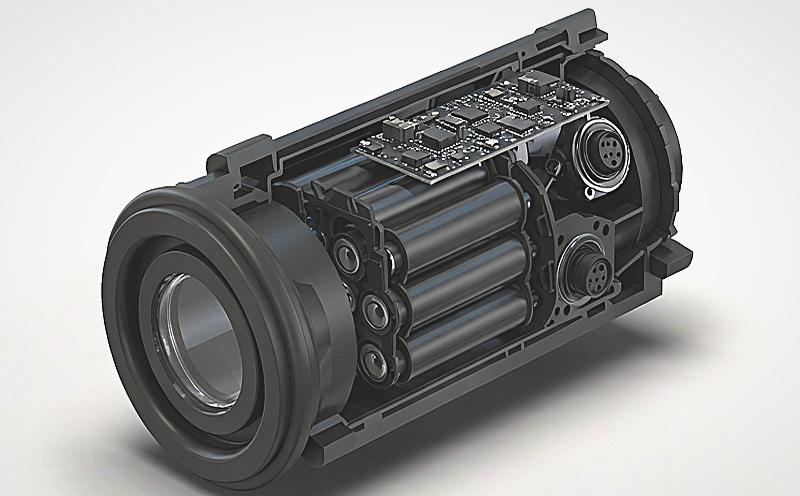
A célula é apenas uma parte de um sistema de bateria subaquática. O pack também precisa de suporte mecânico, isolamento, controle de cablagem, posicionamento do BMS, caminhos térmicos, interfaces de vedação e proteção contra vibrações e impactos. Os invólucros de pressão cilíndricos são comuns porque sua geometria distribui eficientemente a pressão externa. A uma profundidade média de 3.800 metros no fundo do mar, a pressão hidrostática é aproximadamente 380 vezes a pressão atmosférica no nível do mar. Os invólucros para baterias e eletrônicos devem, portanto, ser projetados em torno da profundidade alvo, e não tratados como invólucros impermeáveis comuns.
A UFOPOWER desenvolveu baterias inteligentes robustas para UAVs agrícolas e industriais. Os produtos existentes combinam funções de BMS, design térmico, blindagens estruturadas, interfaces de alta corrente e construção resistente à água para operações ao ar livre exigentes. Várias dessas práticas são transferidas diretamente para projetos subaquáticos:
Selando em torno de parafusos e juntas de blindagem
Conectores de alimentação e dados à prova d'água
Anéis de vedação em torno de botões e interfaces de serviço
Saias de cabo seladas com alívio de tração
Isolamento interno e barreiras de umidade
Posicionamento controlado de vedantes e tampas de vedação
Suportes de absorção de choque em torno de células e placas de circuito
Resistência à água não é a mesma coisa que qualificação para águas profundas. Drones agrícolas e de limpeza enfrentam principalmente chuva, pulverização, líquidos de limpeza, vibração e manipulação repetida em campo. Um robô subaquático também deve suportar imersão contínua, pressão hidrostática, ciclos de pressão, corrosão por água salgada, compressão de vedação e envelhecimento prolongado de materiais. Portanto, impermeabilização e resistência à pressão devem ser validadas no nível completo da bateria ou do veículo. A mesma regra se aplica ao desempenho de vibração e impacto: a experiência com UAVs e baterias de alta potência pode orientar a seleção de materiais e o projeto estrutural, mas a configuração final subaquática requer testes específicos para o projeto.
Conector Design é parte do sistema de energia
Um conector de bateria subaquático deve ser selecionado por mais que o número de pinos. Os engenheiros precisam considerar a tensão, corrente contínua e de pico, resistência de contato, calibre do fio, método de travamento, ciclos de acoplamento, resistência à corrosão, vedação e requisitos de comunicação. O poder, carregamento e dados podem usar interfaces separadas ou um conector combinado. Alguns sistemas são conectados apenas em um ambiente seco, enquanto sistemas de atracação ou serviço subaquático podem exigir tecnologia de acoplamento úmido. Pesquisas da IEEE sobre transmissão de energia e dados subaquáticos tratam o acoplamento úmido como um problema de engenharia dedicado subaquático, não como uma extensão padrão de um plugue elétrico exposto.
UFOPOWER trabalha com XT90S, AS150, AS150U, EC-series, Molex e interfaces inteligentes personalizadas em sistemas de baterias para UAV e indústria. Estas fornecem experiência em entrega de alta corrente, design anti-faísmo, travamento, contatos de sinal e comunicação BMS. Um conector padrão UAV não deve ser apresentado como pronto para submersão, a menos que sua vedação e desempenho sob pressão tenham sido verificados para o ambiente pretendido.
BMS e gerenciamento térmico devem ser projetados separadamente
A BMS monitora e controla a bateria, mas não é um sistema completo de gerenciamento térmico. As funções típicas da BMS incluem monitoramento de tensão da célula, medição de corrente, monitoramento de temperatura, proteção contra sobrecarga e descarga excessiva, proteção contra corrente excessiva e curto-circuito, balanceamento, estimativa de SOC, registros de falhas e comunicação. A NASA descreve o monitoramento de células, balanceamento de carga, detecção de falhas e proteção contra sobretensão ou subtensão como funções centrais do gerenciamento de baterias de alta tensão.
A gestão térmica trata de como o calor se move pelo pacote. Ela inclui a colocação de sensores, espaçamento entre as células, almofadas térmicas, dissipadores de calor, isolamento, materiais do invólucro e o caminho de condução das células até o invólucro de pressão. A pesquisa da NASA sobre baterias enfatiza que a energia do pacote, o layout série-paralelo, o comportamento de carregamento e descarga, o design do invólucro, o ambiente de operação e a condutividade térmica afetam a solução térmica. Não existe uma única arquitetura que se adapte a todos os pacotes de baterias.
A água do mar fria não garante que uma bateria selada permanecerá fresca. O calor ainda precisa viajar da célula através da estrutura de suporte e da carcaça antes de alcançar a água circundante. A UFOPOWER desenvolve soluções BMS com comunicação CAN e SMBus, indicação de SOC, detecção de corrente, registros de eventos anormais, balanceamento, alarmes de temperatura e proteção contra carga e descarga. Essas capacidades podem ser adaptadas a um BMS subaquático específico para um robô em vez de simplesmente reutilizar uma placa UAV existente sem alterações.
De EVT para DVT, PVT e produção em massa
A bateria subaquática personalizada deve ser desenvolvida em etapas. Durante o desenvolvimento do conceito, a equipe define a química, a tensão, a capacidade, a potência, o espaço do invólucro, a arquitetura do conector, as funções do BMS e a estratégia de carregamento. Protótipos EVT verificam as funções elétricas centrais e a integração inicial. DVT se concentra no comportamento térmico, vibração, choque, comunicação, vedação, pressão e operação no nível do veículo. PVT confirma a ferramentaria de produção, processos de montagem, rastreabilidade, testes no final da linha e consistência do lote.
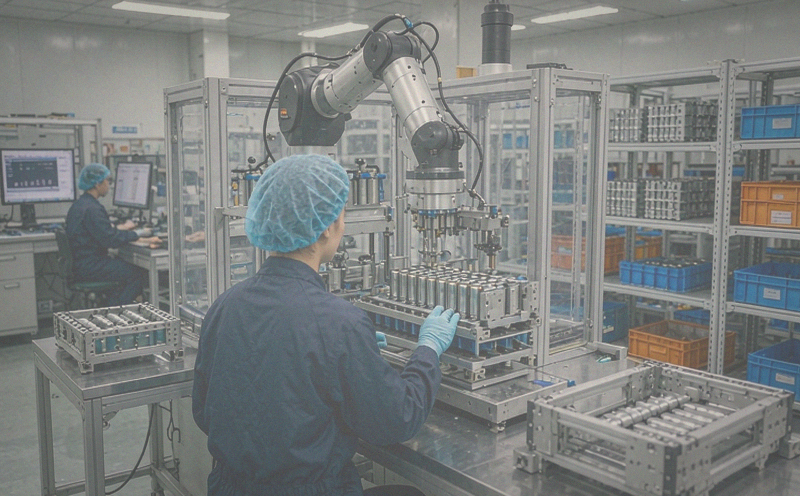
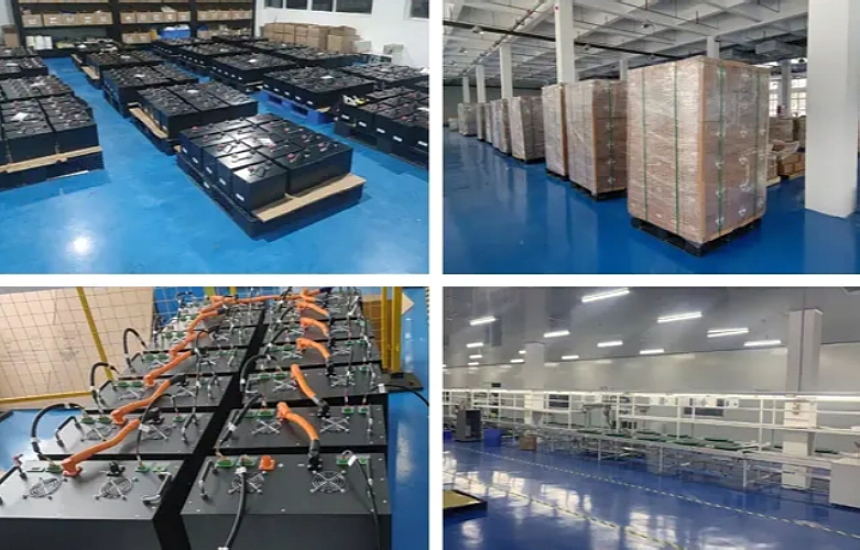
A abordagem por etapas é importante porque os resultados no nível da célula não prevêem totalmente o comportamento do módulo ou da bateria. Testes da NASA e da UL mostraram que a configuração do módulo e os caminhos de dissipação de calor podem alterar significativamente a resposta de uma bateria completa em comparação com uma célula individual. Como fabricante de baterias direto da fábrica, a UFOPOWER apoia o desenvolvimento de células, engenharia de baterias, BMS, montagem, teste e produção internamente. Sua organização de pesquisa e desenvolvimento abrange tecnologias de baterias de alta energia, alta taxa, baixa temperatura, formas personalizadas e inteligentes, permitindo que a empresa participe mais cedo do que um fornecedor focado apenas em baterias prontas padrão. O objetivo é uma relação de engenharia a longo prazo: a UFOPOWER trabalha com clientes desde o início do desenvolvimento da plataforma até a validação e produção em volume, incluindo projetos que começam com uma pequena equipe de engenharia e mais tarde entram na fabricação comercial.
Testando, Documentação e Suporte de Conformidade
A UFOPOWER apoia os requisitos comuns de teste de segurança de baterias, documentação de transporte e conformidade do mercado, com base na configuração da bateria selecionada e no mercado-alvo. Para iniciar uma avaliação de engenharia, compartilhe a tensão-alvo, capacidade ou energia, potência média, cor contínua e de pico, dimensões disponíveis, temperatura de operação, profundidade-alvo, método de carregamento, requisitos de comunicação, cronograma de desenvolvimento e volume de produção estimado. A UFOPOWER pode então avaliar a química da célula, a arquitetura em série-paralelo, o BMS, o conector, o caminho térmico e a estrutura mecânica da bateria como um sistema integrado.
 EN
 AR
 DE
 ES
 FR
 JP
 KO
 PT
 RU
 Página inicial >
 Sep 02, 2026




 aplicativo WhatsApp